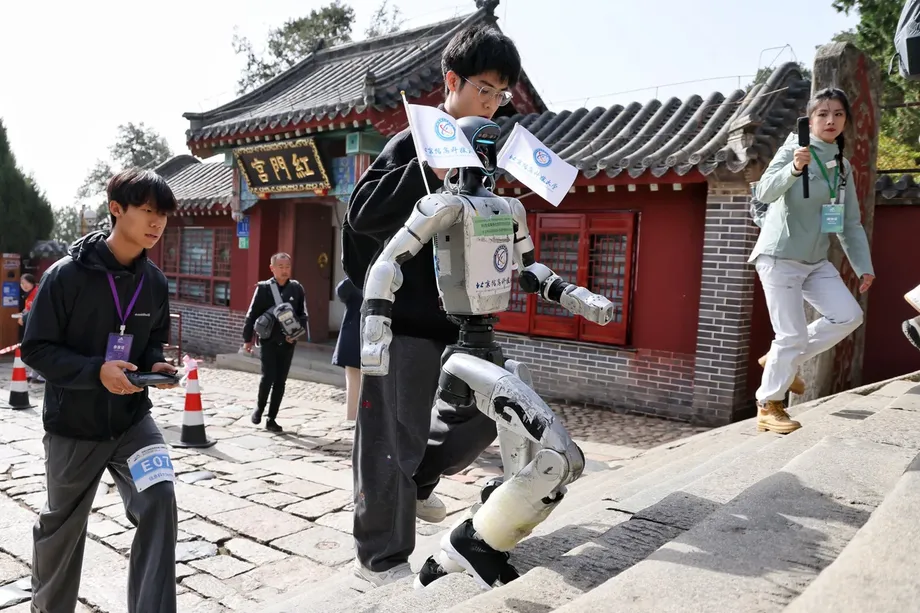
Plus de 3 100 marches mettent les robots à l’épreuve
Un robot quadrupède a gravi un parcours de 3,9 kilomètres sur le mont Tai, en Chine, en 43 minutes et 41 secondes, remportant une course de montagne conçue pour tester la capacité des machines à franchir des marches de pierre abruptes, des terrains irréguliers et à transporter des charges fragiles. D’autres concurrents portaient des œufs, des bouteilles d’eau et des pastèques : l’équilibre comptait autant que la vitesse.
Sommaire
- Plus de 3 100 marches mettent les robots à l’épreuve
- Des courses différentes pour mesurer diverses capacités
- Pourquoi les œufs constituent une charge difficile
- Les chemins de pierre exigent davantage qu’un pas régulier
- Une surchauffe met fin à l’ascension d’un humanoïde
- Une ascension rapide sur un itinéraire touristique
- Les exosquelettes placent les humains au cœur de l’épreuve
- Une montagne historique transformée en vitrine technologique
- À retenir
Près de 90 équipes ont participé à la première compétition mondiale d’ascension du mont Tai pour robots organisée par le CMG, qui a débuté le 2 novembre à Tai’an, dans la province du Shandong, à l’est de la Chine. Organisé par le groupe audiovisuel public China Media Group, l’événement empruntait l’itinéraire de randonnée très fréquenté reliant Hongmen à Zhongtianmen, avec plus de 3 100 marches et plus de 600 mètres de dénivelé positif.
Le robot quadrupède le plus rapide était un Unitree A2 engagé par Beijing Lingyi Technology, une filiale d’Unitree. Le robot humanoïde vainqueur, engagé par l’équipe Zhishen Lingyue, a bouclé son parcours officiel, plus court, en 27 minutes et 26 secondes. Un troisième vainqueur, le Lingsi Intelligent D50, a transporté une charge et terminé en 1 heure, 51 minutes et 29 secondes, obtenant 400 points.
Plusieurs machines ont connu des difficultés. Un humanoïde portant un bandana s’est effondré sur le chemin pavé et a dû être secouru par des ingénieurs. Un autre a dévalé des marches avant de s’arrêter près d’une poubelle. Un modèle de développement Unitree G1 engagé par l’équipe Yongda Zhicheng a abandonné après une surchauffe ; le personnel l’a redescendu de la montagne.
En associant ascensions réussies, chutes et abandon, la compétition s’est donné un objectif pratique au-delà de son spectacle insolite : tester les performances des robots lorsque le terrain, la charge et la durée du trajet posent simultanément des difficultés.
Des courses différentes pour mesurer diverses capacités
Les organisateurs avaient prévu quatre épreuves officielles : vitesse pour les humanoïdes, vitesse pour les robots à pattes, transport de charge pour ces derniers et assistance par exosquelette robotisé. Un défi d’exploration supplémentaire évaluait les déplacements sur des terrains variés. Plusieurs catégories étaient dotées de prix en espèces.
L’épreuve de vitesse des humanoïdes empruntait un parcours officiel plus court que l’itinéraire complet de la montagne. Cette portion d’environ 1,6 kilomètre reliait la place Hongmen au palais Doumu et comptait plus de 600 marches. Les équipes qui la terminaient pouvaient choisir de tenter un tronçon plus difficile, entre le palais Doumu et le pavillon Hutian.
L’humanoïde vainqueur, le Yinyi NE01 de Zhishen Technology, était donc confronté à une tâche différente de celle de l’Unitree A2, vainqueur chez les quadrupèdes. Leurs temps correspondent à des épreuves distinctes, sur des distances différentes. Voici les principaux résultats :
- Vitesse des robots quadrupèdes : Unitree A2 de Beijing Lingyi Technology, 43 minutes et 41 secondes.
- Vitesse des humanoïdes sur le parcours officiel le plus court : Yinyi NE01 de l’équipe Zhishen Lingyue, 27 minutes et 26 secondes.
- Transport de charge : D50 de Lingsi Intelligent, 400 points et un temps de 1 heure, 51 minutes et 29 secondes.
L’épreuve de transport de charge avait également son propre critère de réussite. La rapidité de l’ascension comptait, mais transporter des marchandises exigeait que la machine maîtrise sa charge pendant tout le trajet. Le résultat publié indique les points et le temps du vainqueur, sans détailler le barème complet.
Pourquoi les œufs constituent une charge difficile
Les robots transportant des paniers d’œufs, de l’eau minérale et des thermos étaient confrontés à un problème familier à quiconque a monté des escaliers avec des courses : la charge modifie l’équilibre du corps. Les pastèques ajoutaient un autre objet encombrant aux tâches de transport de la compétition.
Une machine doit soutenir son poids et celui de sa charge en levant chaque pied. Dans les escaliers, cela signifie soulever la charge à répétition tout en ajustant son appui à la marche suivante. Des mouvements brusques peuvent déséquilibrer le robot ou abîmer ce qu’il transporte. Pour réussir l’ascension, il faut donc des mouvements maîtrisés et une puissance suffisante.
Chen Xiyun, responsable marketing chez Unitree Technology, a décrit l’épreuve de transport de charge comme un test exigeant de capacité de portage et d’adaptation du centre de gravité en mouvement. Autrement dit, le robot doit constamment réajuster son équilibre au gré des mouvements de ses pattes et de sa charge.
Chen a indiqué que les machines testées de cette manière pourraient, à terme, être utilisées pour acheminer des fournitures en montagne, participer aux opérations de secours d’urgence et effectuer des inspections en extérieur. Ces usages expliquent le choix des charges : acheminer des marchandises utiles sur un chemin difficile est une tâche concrète, où l’état de la livraison compte autant que le délai.
Les chemins de pierre exigent davantage qu’un pas régulier
L’itinéraire du mont Tai alterne escaliers, portions plus plates et pavés de pierre. Un robot qui se déplace sans difficulté sur le sol lisse d’un laboratoire doit faire des ajustements plus fréquents sur ce type de terrain : il lui faut choisir où poser les pieds et à quelle vitesse avancer.
Zhou Tong, directeur général adjoint de Shandong Youbaote Intelligent Robotics, a indiqué que l’équipe avait mis au point plusieurs stratégies de déplacement, car une seule démarche prédéfinie ne convenait pas à la montagne. L’approche combinait différentes stratégies et un entraînement fondé sur de grandes quantités de données issues de conditions réelles.
Zhou a décrit un travail visant à permettre au robot de déterminer les mouvements adaptés à l’ascension, aux déplacements rapides sur terrain plat et même à la course. L’objectif était de préserver à la fois sa stabilité et sa vitesse malgré les changements de parcours.
Une démarche est simplement une séquence de mouvements des jambes. Les personnes la modifient presque sans y penser lorsqu’elles quittent un trottoir pour monter des marches. Le logiciel de commande d’un robot doit prendre des décisions équivalentes, tandis que ses moteurs exécutent les mouvements avec assez de précision pour le maintenir debout.
Une surchauffe met fin à l’ascension d’un humanoïde
Le modèle de développement Unitree G1 de l’équipe Yongda Zhicheng a cessé la compétition en raison d’une surchauffe. Son opérateur a choisi de se retirer par précaution, et le personnel a redescendu la machine de la montagne.
Une ascension prolongée oblige un robot à soulever sans cesse son propre poids contre la gravité. Les moteurs, l’électronique de puissance et d’autres composants dégagent de la chaleur en fonctionnement. La gestion thermique fait partie des enjeux d’endurance, au même titre que la capacité de la batterie et la résistance des pièces mobiles.
L’abandon du G1 a illustré un défi différent des chutes visibles ailleurs sur le parcours. Rester debout est une exigence ; continuer à fonctionner pendant une longue ascension en est une autre. Les ingénieurs devaient aussi être prêts à réparer les machines ou à les évacuer lorsqu’elles ne pouvaient plus poursuivre.
La compétition réunissait toutes ces contraintes au cours d’un même trajet. Une machine devait disposer d’une puissance suffisante pour gravir la pente, trouver des appuis fiables dans les escaliers et avoir assez d’endurance pour continuer à fonctionner tout au long de l’ascension.
Une ascension rapide sur un itinéraire touristique
L’Unitree A2 a remporté la course en moins de 44 minutes sur les 3,9 kilomètres du parcours. La plupart des touristes ont besoin d’au moins deux heures pour effectuer ce trajet, selon une comparaison diffusée par la chaîne publique chinoise.
En prenant deux heures comme référence, le robot a mis environ 36 % de ce temps, soit près de 76 minutes de moins. Sa progression moyenne a été d’environ 5,4 kilomètres par heure sur un itinéraire présentant plus de 600 mètres de dénivelé positif.
La comparaison avec les touristes donne une idée familière de son rythme. Les résultats de la compétition montrent aussi pourquoi les épreuves de vitesse étaient réparties en catégories : l’humanoïde avait un parcours officiel plus court, tandis que le vainqueur de l’épreuve de transport de charge a passé près de deux heures sur une tâche qui exigeait d’acheminer des marchandises.
Les exosquelettes placent les humains au cœur de l’épreuve
L’épreuve d’assistance par exosquelette a introduit un autre type de machine en montagne. Au lieu d’envoyer un robot seul sur le parcours, un exosquelette soutient la personne qui le porte en s’appuyant sur une structure externe et une assistance mécanique pour faciliter ses mouvements.
Cette épreuve a élargi le champ de la compétition : il ne s’agissait plus seulement de déplacements autonomes, mais aussi de machines travaillant directement avec des personnes. Dans un escalier de montagne, aider à gravir des marches à répétition représente un défi technique différent de celui qui consiste à laisser un robot choisir ses propres appuis.
Le programme a mis ces deux approches à l’épreuve dans un environnement réel fréquenté par les randonneurs. Aux épreuves de vitesse et de transport de charge s’ajoutait un défi d’exploration, qui évaluait la manière dont les machines se déplacent sur des terrains variés, et pas seulement leur rapidité à atteindre une arrivée fixe.
Une montagne historique transformée en vitrine technologique
Le mont Tai est inscrit au patrimoine mondial de l’UNESCO et compte parmi les montagnes les plus importantes de Chine sur le plan culturel. Pendant des siècles, des empereurs s’y sont rendus pour des cérémonies ; la montagne occupe également une place majeure dans la mythologie chinoise.
La course suivait un itinéraire familier aux visiteurs, reliant notamment la tour Wanxian au palais Doumu. Le parcours complet s’achevait à Zhongtianmen, à mi-hauteur de la montagne, tandis que l’épreuve officielle des humanoïdes se terminait plus tôt, au palais Doumu.
Des touristes se sont arrêtés pour regarder et photographier les machines pendant leur ascension. Un responsable de la culture et du tourisme de Tai’an a présenté la compétition comme le premier concours de robots au monde organisé dans un véritable environnement montagneux, et comme un moyen de rapprocher technologie, sport et tourisme.
Les autorités touristiques de Tai’an ont déclaré qu’elles comptaient étudier la possibilité de visites éducatives et d’activités technologiques liées à l’événement. Pour la ville, la compétition constituait une raison supplémentaire de visiter une destination culturelle déjà bien établie. Pour les concepteurs de robots, ces mêmes chemins anciens offraient un terrain exigeant pour tester des machines modernes.
À retenir
- Près de 90 équipes ont participé à la compétition, lancée le 2 novembre sur le mont Tai, dans le Shandong.
- Le parcours complet faisait 3,9 kilomètres, comptait plus de 3 100 marches et présentait plus de 600 mètres de dénivelé positif.
- L’Unitree A2 de Beijing Lingyi Technology a remporté l’épreuve de vitesse des robots quadrupèdes en 43 minutes et 41 secondes.
- L’humanoïde vainqueur a terminé un parcours officiel plus court en 27 minutes et 26 secondes.
- Le D50 de Lingsi Intelligent a remporté l’épreuve de transport de charge avec 400 points.
- Un modèle de développement Unitree G1 a abandonné après une surchauffe, tandis que d’autres concurrents ont chuté.
- Les épreuves ont testé la vitesse, l’équilibre, la capacité de portage, l’endurance et l’assistance aux personnes gravissant la montagne.