Quatre pattes, un moteur à hydrogène et un objectif pour 2035
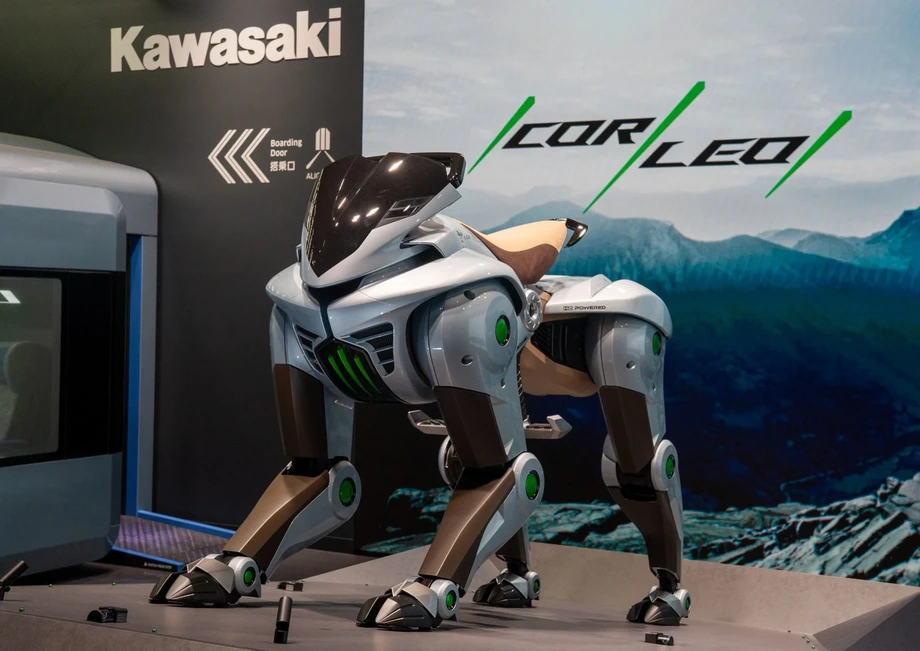
Kawasaki Heavy Industries développe CORLEO, un véhicule doté de quatre pattes robotisées et d’un moteur à hydrogène, avec deux objectifs majeurs : une utilisation à l’Expo 2030 de Riyad, en Arabie saoudite, et une commercialisation en 2035. D’ici là, un modèle grandeur nature doit être présenté au salon de la moto EICMA, à Milan, du 5 au 8 novembre 2026. Les visiteurs pourront le voir, mais pas le conduire.
Sommaire
- Quatre pattes, un moteur à hydrogène et un objectif pour 2035
- Ce que les visiteurs verront à Milan
- Des pattes inspirées des motos
- Diriger en déplaçant son poids
- Pourquoi un moteur à hydrogène produit de l’électricité
- SAFE ADVENTURE va au-delà du véhicule
- Les étapes d’Osaka à Riyad
- Un simulateur d’abord, d’autres usages à l’étude
- À retenir
Le projet associe deux activités du groupe industriel japonais qui répondent habituellement à des usages différents : la robotique et la moto. CORLEO remplace les roues par des pattes commandées indépendamment et s’appuie sur des technologies issues de la moto pour gérer les déplacements, l’équilibre et les chocs dus aux irrégularités du terrain. Le pilote dirigerait l’engin en déplaçant son poids, selon une méthode que Kawasaki compare à l’équitation.
Dans son annonce du développement de CORLEO, datée du 3 décembre 2025, Kawasaki a indiqué avoir créé l’équipe de développement commercial SAFE ADVENTURE, rattachée directement à son président. Cette structure dédiée inscrit le concept dans les plans de développement de l’entreprise, aux côtés d’un simulateur de conduite dont l’achèvement est visé d’ici 2027.
Le calendrier prévoit une présentation à Milan neuf ans avant la commercialisation envisagée. Kawasaki n’a annoncé ni prix, ni marchés de vente, ni autonomie, ni vitesse maximale, ni capacité en hydrogène, ni date de livraison aux clients. Pour les futurs pilotes, les prochaines étapes sont donc un modèle d’exposition et un simulateur, avant l’utilisation envisagée à Riyad.
Ce que les visiteurs verront à Milan
CORLEO doit rejoindre l’exposition de motos Kawasaki au parc des expositions Fiera Milano Rho, dans le hall 11, au stand N46. Le salon sera ouvert au public du 5 au 8 novembre 2026, après deux journées réservées à la presse et aux professionnels.
Le modèle grandeur nature permettra aux visiteurs d’apprécier les proportions d’une machine à mi-chemin entre une moto et un robot que l’on peut piloter. Il ne sera pas possible de conduire CORLEO sur le stand. Kawasaki présente le projet comme une nouvelle forme de mobilité personnelle, dont les pattes doivent permettre au pilote de traverser des lieux difficiles d’accès pour les véhicules classiques.
CORLEO a été dévoilé sous forme de concept lors de l’exposition Future Life Expo: Future City, organisée dans le cadre de l’Expo 2025 Osaka, Kansai. Kawasaki affirme que cette présentation a généré environ 1,2 milliard d’impressions sur les réseaux sociaux. Une impression correspond à l’affichage d’un contenu sur un écran : une personne qui voit plusieurs publications peut donc être comptabilisée plusieurs fois.
Le passage d’Osaka à un grand salon de la moto reflète également les origines du projet. Kawasaki présente CORLEO comme un engin que l’on pilote activement, en utilisant les mouvements du corps et l’équilibre, plutôt que comme un simple robot transportant un passager passif.
Des pattes inspirées des motos
Les quatre pattes de CORLEO sont conçues pour adapter leur position aux variations du terrain. Le système de commande les coordonne afin de soutenir la machine et son pilote, tandis que leurs parties en contact avec le sol sont façonnées pour offrir de l’adhérence. L’avantage recherché est la flexibilité : une patte peut se lever et choisir un nouveau point d’appui là où une roue devrait franchir un obstacle en roulant.
Kawasaki établit un lien direct entre ses motos et les pattes arrière. Celles-ci utilisent un dispositif inspiré du bras oscillant, la structure mobile qui soutient la roue arrière d’une moto et lui permet de monter et descendre sur les bosses.
Sur CORLEO, les pattes arrière peuvent se déplacer indépendamment de haut en bas pour absorber les chocs. Kawasaki affirme que cela devrait aider le pilote à conserver une posture lui permettant de mieux observer le terrain devant lui. En gardant les yeux sur le parcours, il pourra plus facilement réagir au prochain obstacle.
Kawasaki décrit l’association recherchée comme la capacité de la robotique à évoluer sur des terrains accidentés, combinée à la maniabilité et à la stabilité développées pour les motos. L’entreprise cite notamment les montagnes et les zones comportant des étendues d’eau parmi les environnements visés, ce qui place la coordination entre adhérence, mouvement des pattes et position du pilote au cœur de la conception.
Diriger en déplaçant son poids
Les commandes envisagées pour CORLEO remplacent le duo classique guidon-accélérateur par des changements de posture et de répartition du poids. Des capteurs détectent les mouvements du pilote et le système de commande les traduit en instructions pour les pattes.
Le pilote indique une direction par les mouvements de son corps, tandis que la machine gère le travail précis consistant à poser ses pattes et à maintenir l’équilibre. Cette répartition des tâches est essentielle au concept : une personne ne peut pas commander individuellement quatre pattes robotisées tout en surveillant un parcours difficile.
Kawasaki indique que des fonctions d’assistance doivent aider les personnes à traverser facilement et en toute sécurité des terrains difficiles. Il s’agit d’un objectif de développement qui concerne autant le pilote que la machine. Les commandes devront interpréter les mouvements volontaires tout en tenant compte des secousses, des pentes et des changements d’appui.
Le simulateur prévu permettra de développer et d’expérimenter cette méthode de conduite inhabituelle avant la commercialisation. Il représente aussi une possibilité commerciale distincte, puisque Kawasaki prévoit de réutiliser des travaux menés pour CORLEO au-delà du véhicule lui-même.
Pourquoi un moteur à hydrogène produit de l’électricité
Le système de propulsion envisagé pour CORLEO repose sur un moteur à hydrogène de 150 cm³, qui produira l’électricité nécessaire aux mécanismes actionnant les pattes. L’hydrogène sera stocké à l’arrière du véhicule, dans des cartouches, selon les plans de présentation à Milan.
La cylindrée de 150 cm³ correspond au volume balayé par les pistons du moteur. Elle mesure la taille du moteur et non la puissance électrique disponible pour les pattes. Le principe est simple : l’hydrogène alimente le moteur, qui entraîne un générateur, et l’électricité fait fonctionner les mécanismes des pattes.
Un moteur à combustion d’hydrogène brûle le carburant pour produire un mouvement mécanique. Une pile à combustible fonctionne autrement : elle convertit directement l’énergie chimique de l’hydrogène en électricité. Dans sa présentation officielle, Kawasaki précise que CORLEO est équipé d’un moteur qui produit de l’électricité.
Shigemi Tanaka, directeur de Kawasaki Motors Europe, a présenté le projet comme un exemple du savoir-faire technologique du groupe et une avancée vers un avenir neutre en carbone. Pour évaluer cette ambition environnementale, il faudra connaître la consommation du véhicule final et savoir comment son hydrogène sera produit et acheminé. Ces aspects pratiques détermineront également où les propriétaires pourront l’utiliser et faire le plein.
Kawasaki mène déjà un projet commercial lié à l’hydrogène dans un autre domaine. Son moteur commercial fonctionnant avec un mélange d’hydrogène produit de l’électricité à partir de gaz naturel contenant 30 % d’hydrogène en volume. Cette machine industrielle appartient à la classe des huit mégawatts, tandis que CORLEO est développé comme moyen de transport individuel. Ensemble, ces projets illustrent les travaux de Kawasaki sur la combustion de l’hydrogène à des échelles très différentes.
SAFE ADVENTURE va au-delà du véhicule
Kawasaki développe CORLEO dans le cadre de SAFE ADVENTURE, une initiative plus large visant à rendre les déplacements en montagne plus sûrs. L’entreprise ambitionne de réduire les accidents en montagne tout en rendant ces zones plus agréables et accessibles.
Un système de navigation prévu détecterait la météo, la température, l’état du terrain et la présence d’animaux sauvages, puis utiliserait ces informations pour guider les utilisateurs vers des itinéraires plus sûrs. Kawasaki indique que les conseils pourraient être transmis par des appareils tels que les smartphones. Les plans prévoient également l’affichage d’informations sur le véhicule.
La navigation répond à un problème différent du maintien de l’équilibre du robot. Les commandes des pattes de CORLEO géreraient chaque pas, tandis que le guidage aiderait le pilote à choisir sa route. La machine pourrait franchir un passage difficile, même si les changements météorologiques ou l’état du terrain plus loin rendent un autre itinéraire préférable.
Kawasaki inscrit SAFE ADVENTURE dans trois des priorités de sa vision de groupe à l’horizon 2030 : une société sûre et sécurisée, connectée à distance, la mobilité du futur, ainsi que les solutions énergétiques et environnementales. CORLEO réunit ces priorités au sein d’un véhicule, d’un service d’information et d’un système de propulsion à hydrogène.
Les étapes d’Osaka à Riyad
Le plan de développement de Kawasaki s’étend sur dix ans et prévoit plusieurs étapes : expositions, simulation et utilisation concrète envisagée. Les objectifs officiels de l’entreprise prévoient l’achèvement du simulateur avant le déploiement prévu à Riyad, puis la commercialisation.
- 2025 : le modèle conceptuel de CORLEO est présenté à l’Expo 2025 Osaka, Kansai.
- 3 décembre 2025 : Kawasaki annonce le développement du projet en vue de sa commercialisation et la création d’une équipe SAFE ADVENTURE dédiée, rattachée directement à son président.
- Du 5 au 8 novembre 2026 : un modèle grandeur nature doit être présenté au public à l’EICMA, à Milan, sans possibilité de l’essayer.
- 2027 : Kawasaki vise l’achèvement d’un simulateur de conduite de CORLEO.
- 2030 : Kawasaki vise une utilisation comme véhicule de mobilité au sein de l’Expo 2030 de Riyad.
- 2035 : Kawasaki vise la commercialisation.
Les plans de développement ont également été présentés comme prévoyant des essais intensifs sur le terrain jusqu’en 2027, portant notamment sur la durabilité des articulations, la consommation d’hydrogène et la stabilité des commandes des pattes. Dans son annonce officielle, Kawasaki fixe précisément à 2027 l’objectif d’achèvement du simulateur et présente Riyad comme un lieu d’utilisation envisagée dans l’enceinte de l’exposition.
Ces étapes impliquent des tâches d’ingénierie différentes. Un simulateur doit reproduire de façon convaincante les sensations de conduite, tandis qu’un véhicule transportant des personnes nécessite des déplacements physiques fiables, une gestion du carburant et des commandes efficaces. Le calendrier publié prévoit cinq années de développement supplémentaires entre l’utilisation envisagée à Riyad et la commercialisation.
Un simulateur d’abord, d’autres usages à l’étude
Kawasaki prévoit de proposer la technologie du simulateur de CORLEO aux secteurs du jeu vidéo et de l’e-sport. L’entreprise cite les données de mouvement et les modèles tridimensionnels développés dans le cadre du projet parmi les éléments qu’elle compte exploiter.
Les utilisateurs pourront ainsi découvrir plus tôt le principe de conduite de CORLEO. Un simulateur pourrait reproduire les mouvements et les réactions de la machine sans qu’il soit nécessaire de se rendre en montagne ou de disposer d’hydrogène. L’objectif de 2027 intervient huit ans avant le lancement commercial envisagé du véhicule.
Parmi les usages physiques potentiels évoqués pour CORLEO figurent le tourisme d’aventure, l’inspection d’infrastructures et la surveillance environnementale. Ces activités nécessitent d’accéder à des lieux parfois difficiles d’accès. À court terme, les priorités officielles de Kawasaki restent le développement du véhicule, le simulateur, la navigation et l’utilisation envisagée à l’Expo 2030 de Riyad.
Le principal défi consiste désormais à transformer ce concept spectaculaire en une expérience de conduite reproductible. Le mouvement indépendant des pattes, les commandes fondées sur le déplacement du poids, la production d’électricité par combustion d’hydrogène et le guidage doivent fonctionner de concert. Kawasaki a fixé des échéances pour ces travaux ; la présentation de Milan permettra au public de découvrir de plus près la machine que l’entreprise entend construire.
À retenir
- CORLEO associe quatre pattes robotisées à un moteur à hydrogène qui produit de l’électricité.
- Un modèle grandeur nature doit être présenté à l’EICMA, à Milan, du 5 au 8 novembre 2026. Les visiteurs ne pourront pas le conduire.
- Les pilotes dirigeraient l’engin en déplaçant leur poids, tandis que les mécanismes des pattes arrière inspirés des motos contribueraient à absorber les chocs.
- Kawasaki vise un simulateur de conduite en 2027, une utilisation à l’Expo 2030 de Riyad et une commercialisation en 2035.
- SAFE ADVENTURE comprend aussi un système de navigation s’appuyant sur la météo, la température, le terrain et la présence d’animaux sauvages.
- Le prix, l’autonomie, la vitesse maximale et les dates de livraison aux clients n’ont pas été annoncés.