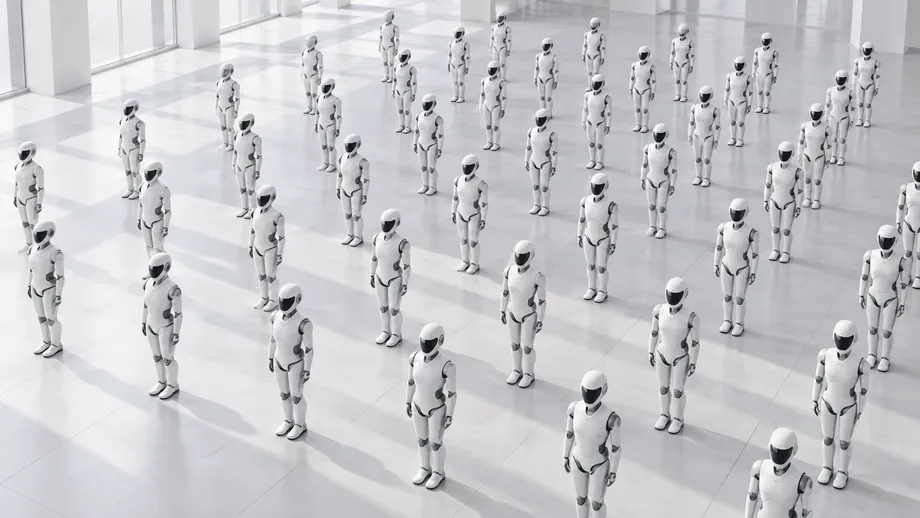
110 robots, une chorégraphie et aucune erreur
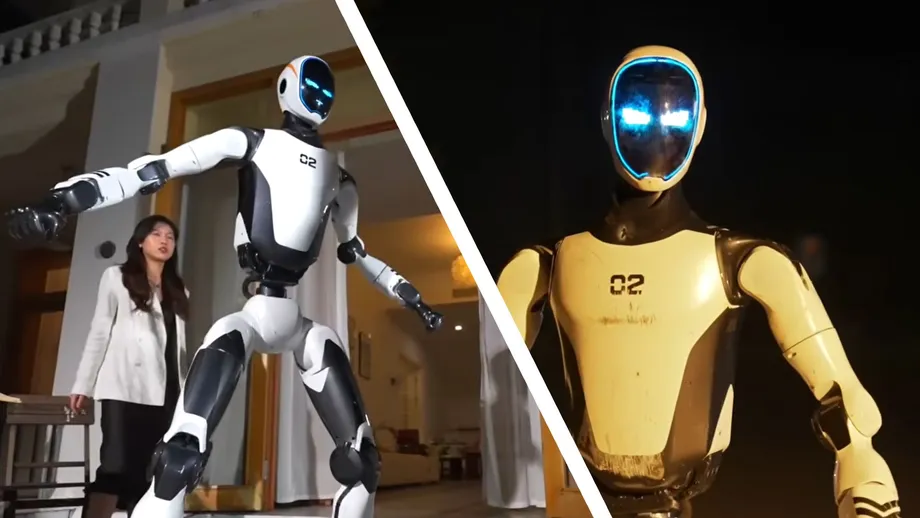
Pendant 5 minutes et 43 secondes, le 24 octobre, 110 robots humanoïdes de taille réelle ont dansé ensemble au Centre international des congrès et des expositions du fleuve Jaune, à Jinan, en Chine. Les robots Expedition A3, fabriqués par AgiBot, ont exécuté des mouvements synchronisés et des changements de formation, établissant un record du monde Guinness du plus grand nombre de robots humanoïdes dansant simultanément.
Sommaire
- 110 robots, une chorégraphie et aucune erreur
- Les tâches de coordination des robots
- L’importance des modèles de série
- Comment LinkBots coordonne la flotte
- Se positionner malgré le soleil et la foule
- Des caisses de transport aux positions de départ
- Les lieux de travail visés par AgiBot
- Pour l’entreprise, l’épreuve consiste à répéter les opérations
- À retenir
Un arbitre de Guinness était présent, a confirmé le nombre de 110 robots et remis un certificat. Le défi ne consistait pas seulement à réaliser une chorégraphie impressionnante : la flotte devait aller au bout de sa prestation sans la moindre erreur. Les 110 robots ont terminé, en enchaînant des pas coordonnés, des mouvements en vague et des formations évoquant les chiffres d’un compte à rebours.
AgiBot affirme que chaque robot était un modèle de série, et non une machine spécialement réglée pour la démonstration. La prestation a donc aussi mis à l’épreuve la régularité de la production, en plus de la chorégraphie. Chaque robot devait réagir de façon prévisible tout en partageant l’espace avec 109 autres.
L’entreprise a également présenté l’événement comme une démonstration de la façon dont de grands groupes de robots pourraient être déployés pour travailler. Son système de planification LinkBots a coordonné les machines, tandis qu’une technologie de positionnement suivait leur emplacement avec une précision de moins de 10 centimètres, selon AgiBot.
Les applications immédiates sont proches de la prestation elle-même : spectacles touristiques, défilés en plein air et espaces d’exposition. AgiBot indique également que ses robots sont en phase d’essai dans des stations de métro de Jinan, où ils doivent notamment renseigner les voyageurs et contribuer à guider leurs déplacements. Le point commun entre ces tâches et la danse est la capacité à se déplacer de manière fiable à proximité d’autres machines et de personnes.
Les tâches de coordination des robots
Au cours de la chorégraphie, la flotte d’Expedition A3 a exécuté des mouvements de marche, des sauts, des saltos et des changements de formation. Certaines séquences exigeaient que les robots se déplacent ensemble ; pour d’autres, différents groupes devaient suivre des consignes distinctes tout en participant à la même prestation.
Un mouvement en vague, par exemple, suppose que les machines se déplacent selon une séquence contrôlée, plutôt que toutes en même temps. Pour former un chiffre de compte à rebours, les robots doivent rejoindre les bonnes positions afin que le groupe dessine une forme reconnaissable. Dans les deux cas, la synchronisation et le positionnement sont déterminants, même lorsque le mouvement de chaque robot est relativement simple.
Wang Chuang, associé et vice-président senior d’AgiBot, a expliqué que la coordination d’une flotte de cette taille nécessitait un système de planification complet, intégrant la détection des positions en temps réel, la prise de décision distribuée et l’évitement dynamique des obstacles. Autrement dit, le système doit savoir où se trouvent les robots, organiser leurs prochains déplacements et éviter que leurs trajectoires se croisent.
L’importance des modèles de série
En affirmant que les 110 machines provenaient toutes de la production courante, AgiBot met l’accent sur le travail effectué en usine. Une chorégraphie peut être conçue une fois, mais chaque machine doit l’exécuter de manière constante pour que le groupe reste coordonné.
Selon Wang, cette régularité tient à des réglages communs établis sur la chaîne de production. Présentant la flotte lors de l’événement, il a déclaré :
La position zéro des articulations, le couple et les bibliothèques de mouvements de chaque robot sont standardisés au niveau de la chaîne de production ; cette régularité permet à une centaine de robots sur la même scène d’agir comme un seul.
La position zéro d’une articulation est son point de référence pour mesurer les mouvements. Le couple correspond à la force de rotation appliquée à une articulation, tandis qu’une bibliothèque de mouvements répertorie les gestes que le robot peut effectuer. L’harmonisation de ces réglages permet à une même instruction de produire un comportement similaire sur de nombreuses machines.
Pour un client qui reçoit une flotte, cette régularité compte avant même le début d’une prestation. Des robots qui réagissent de façon similaire peuvent être organisés autour d’une chorégraphie commune, avec moins de réglages individuels nécessaires pour faire fonctionner le groupe.
Comment LinkBots coordonne la flotte
LinkBots, la plateforme développée en interne par AgiBot pour coordonner plusieurs robots, gère la planification des formations, la navigation autonome et les consignes distinctes destinées à différents groupes. L’entreprise précise que les changements de formation sont calculés en fonction de l’état actuel de chaque robot, plutôt que par simple répétition d’une séquence fixe de mouvements préenregistrés.
Un mouvement préenregistré peut indiquer à un robot comment lever le bras ou faire un pas. La planification d’une flotte répond à un autre problème : où le robot doit aller ensuite, à quel moment il doit se déplacer et comment son itinéraire s’articule avec celui des autres machines. La chorégraphie de Jinan associait ces actions individuelles à des déplacements collectifs dans l’ensemble du lieu.
La plateforme utilise une référence temporelle commune et une planification coordonnée des itinéraires. Selon AgiBot, la synchronisation s’effectue à l’échelle de la milliseconde, soit un millième de seconde. Une horloge commune aide à transmettre les consignes au moment prévu à l’ensemble de la flotte, y compris lorsque plusieurs groupes exécutent différentes parties d’une séquence.
Les communications combinent la 5G et le Wi-Fi. AgiBot affirme que cette configuration assure des connexions stables pour une flotte de 100 robots, tandis qu’un mécanisme automatique de gestion des pannes peut adapter une formation voisine si un robot perd sa connexion. Cette capacité de reprise fait partie de la conception de la plateforme ; la chorégraphie ayant établi le record s’est, elle, déroulée sans erreur.
Se positionner malgré le soleil et la foule
Chaque Expedition A3 est équipé d’un système de positionnement à bande ultra-large, appelé UWB. Cette technologie radio permet de déterminer les positions et aide le système de planification à suivre les robots les uns par rapport aux autres. AgiBot indique une précision de positionnement de moins de 10 centimètres.
Le défi a également mis à l’épreuve le fonctionnement en extérieur, sous la lumière du soleil, avec des robots se masquant mutuellement et des personnes faisant obstacle aux signaux de positionnement. Ces conditions sont importantes pour les usages envisagés par l’entreprise, notamment les défilés dans des parcs à thème et les spectacles sur des places publiques, où l’environnement est moins maîtrisé que dans un simple espace de démonstration intérieur.
AgiBot affirme que l’association du positionnement et de la planification a permis aux robots de conserver leur emplacement et d’éviter de se gêner. Pour une flotte en mouvement, la tâche est permanente : lorsqu’un robot change de position, le système doit continuer à suivre l’espace disponible pour son prochain déplacement.
Des caisses de transport aux positions de départ
Les robots A3 peuvent être pliés pour être transportés dans des caisses. À leur arrivée sur le site, ils en sont sortis de manière autonome, se sont localisés et ont rejoint des positions prédéfinies, selon AgiBot. Les ingénieurs n’ont pas piloté chaque robot individuellement à distance pendant la chorégraphie.
Cette procédure répond à un problème concret lors du déploiement d’une flotte importante. Il faut transporter, déballer et installer 110 machines avant qu’elles puissent se produire. Si chacune nécessite l’intervention d’un employé pour la guider jusqu’à sa position et la régler individuellement, la préparation devient une part importante du travail.
AgiBot estime que la mise en place autonome peut réduire les coûts de logistique, de personnel et de réglage sur le site. L’entreprise n’a communiqué ni calendrier de déploiement pour les robots utilisés lors de la tentative de record, ni chiffres sur le temps et l’argent économisés grâce à leur mise en place.
La démonstration a réuni plusieurs étapes : arrivée, positionnement et fonctionnement coordonné. Pour un exploitant qui organise des spectacles à répétition, la capacité à préparer une flotte fait partie du service, au même titre que ce que les machines font une fois le public arrivé.
Les lieux de travail visés par AgiBot
Le Centre sportif olympique de Jinan et les stations de métro de Zhuanshan West Road figurent parmi les lieux où les robots d’AgiBot sont en phase d’essai, selon l’entreprise. Ils doivent notamment répondre aux questions, donner des indications, faciliter la circulation des voyageurs, effectuer des patrouilles de sécurité et présenter la culture locale.
Dans une station, les déplacements posent un problème différent de celui d’une formation de danse. Les voyageurs choisissent leurs propres itinéraires, s’arrêtent sans prévenir et se rassemblent en groupes changeants. Les fonctions de positionnement, de navigation et d’évitement des obstacles présentées lors de la tentative de record sont utiles pour ces tâches, tandis que les essais en station les mettent à l’épreuve dans un cadre de service public en activité.
AgiBot indique que les robots ayant participé à la tentative de record seront affectés aux services publics, aux spectacles culturels et touristiques, aux espaces d’exposition de parcs, à la recherche et à l’éducation. Parmi les usages de divertissement envisagés par l’entreprise figurent les défilés en plein air dans les parcs à thème, les spectacles commerciaux sur les places et les représentations à des emplacements fixes dans des sites touristiques.
Ces projets sont directement liés à la capacité démontrée de gérer des formations et de donner des consignes distinctes à différents groupes. Un exploitant pourrait s’en servir pour organiser un défilé, modifier un spectacle itinérant ou coordonner plusieurs parties d’une représentation depuis une même plateforme de planification.
Pour l’entreprise, l’épreuve consiste à répéter les opérations
Wang a présenté la fiabilité du déploiement, plutôt que le seul caractère spectaculaire des mouvements, comme l’objectif de l’entreprise. Pour expliquer ce qu’il entend par des robots prêts à être déployés, l’associé et vice-président senior d’AgiBot a déclaré :
L’essentiel du déploiement ne réside pas dans des prouesses éblouissantes, mais dans la capacité à faire fonctionner les robots comme des équipements de production et des terminaux de service fiables, prêts à l’emploi, capables de fonctionner durablement et de manière stable, et d’être reproduits et déployés rapidement à grande échelle.
L’événement de Jinan a réuni trois aspects de cette ambition au sein d’une seule prestation : des machines de série régulières, une planification commune et un positionnement précis. La fabrication a permis aux robots d’avoir des comportements similaires ; les communications et la synchronisation ont organisé leurs actions ; le suivi de leur position les a aidés à partager l’espace.
Pour les sites touristiques, les organisateurs d’expositions et les organismes de service public, l’avantage promis est de pouvoir préparer et gérer une flotte comme un seul groupe. La prochaine étape pour AgiBot consiste à affecter les machines aux usages annoncés, où la mise en place, les déplacements et le fonctionnement continu deviendront des tâches récurrentes, et non plus une simple tentative de record.
À retenir
- AgiBot a établi un record du monde Guinness avec 110 robots humanoïdes Expedition A3 dansant simultanément à Jinan, le 24 octobre.
- La chorégraphie a duré 5 minutes et 43 secondes et comprenait des mouvements synchronisés, des formations en vague, des chiffres de compte à rebours et des changements de formation.
- AgiBot affirme que les 110 robots étaient des modèles de série et qu’ils ont relevé le défi sans erreur.
- La plateforme LinkBots associait la planification de la flotte, les communications 5G et Wi-Fi et le positionnement UWB, précis à moins de 10 centimètres.
- Selon l’entreprise, les robots sont sortis de manière autonome de leurs caisses de transport et ont rejoint leurs positions de départ.
- AgiBot indique que des essais sont en cours dans des stations de métro de Jinan et prévoit de déployer la flotte du record dans les services publics, le tourisme, les expositions, la recherche et l’éducation.