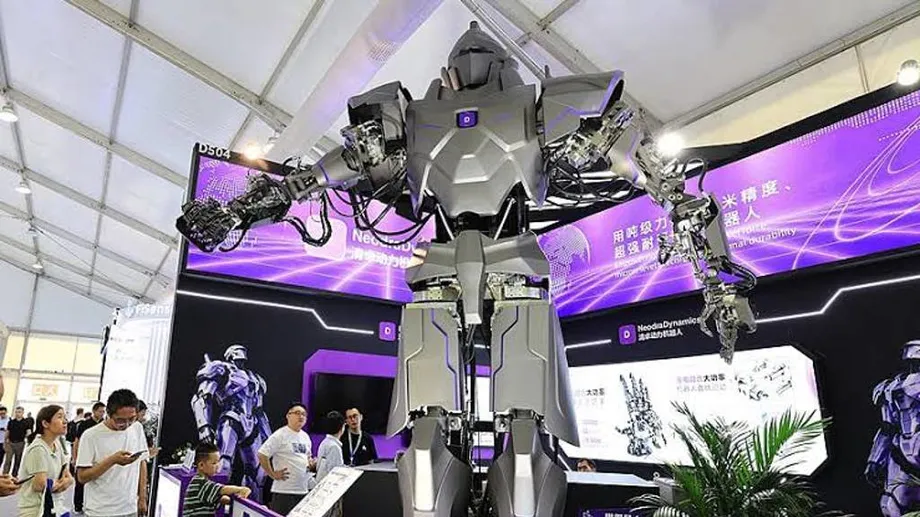
Un robot géant conçu pour les travaux industriels lourds
NeodraDynamics a dévoilé Neo1, un robot humanoïde d’environ 4 mètres de haut que l’entreprise chinoise dit capable de porter une charge combinée de 500 kilogrammes avec ses deux bras. Présentée avec JD Industrial au Salon international de l’industrie de Chine 2026, à Shanghai, la machine associe 39 articulations hydrauliques à deux articulations à entraînement électrique pour s’attaquer à l’assemblage lourd, à la manutention de marchandises et aux travaux industriels dangereux.
Sommaire
- Un robot géant conçu pour les travaux industriels lourds
- Comment fonctionnent ensemble les articulations hydrauliques et électriques
- Ce que signifie la charge utile de 500 kg
- Pourquoi les chiffres de précision méritent d’être examinés de plus près
- Où Neo1 a été présenté
- Centrales nucléaires, ports et équipements sous-marins
- La contribution de JD Industrial au projet
- Une jeune entreprise qui vise de meilleures capacités physiques
- Points clés
Dans son annonce du 14 octobre 2026, l’entreprise décrit des mini-vérins hydrauliques pesant environ 1 kilogramme chacun et développant une poussée continue mesurée en tonnes. Elle revendique également une précision de positionnement répétée de ±0,005 millimètre, soit cinq micromètres. Ces chiffres placent à la fois la puissance et la précision des mouvements au cœur de l’argumentaire commercial de Neo1.
NeodraDynamics vise des tâches telles que le déplacement de composants lourds dans les ports, la maintenance d’équipements dans des installations nucléaires et les travaux sous-marins. Son partenariat avec JD Industrial doit mettre cette technologie en relation avec des clients industriels et des applications pilotes. Aucun résultat d’essais indépendants, client opérationnel nommé, prix ou calendrier de commercialisation n’a été publié.
Pour les acheteurs potentiels, la question pratique est de savoir comment la machine dans son ensemble se comporte lorsqu’elle transporte une charge pendant un cycle de travail complet. Son autonomie, sa stabilité, ses besoins de maintenance et son comportement en cas de défaillance détermineront les tâches qu’elle pourra effectuer aux côtés de personnes et d’équipements coûteux.
Comment fonctionnent ensemble les articulations hydrauliques et électriques
Neo1 dispose de 41 degrés de liberté actifs sur l’ensemble de son corps. Un degré de liberté correspond à un mouvement contrôlé indépendamment, comme la flexion d’une articulation ou la rotation d’un bras. Un plus grand nombre de mouvements disponibles peut permettre au robot d’approcher un objet et de le positionner de différentes façons, même si leur coordination rend aussi le contrôle plus exigeant.
Trente-neuf de ces mouvements reposent sur des vérins linéaires hydrauliques numériques miniatures mis au point par NeodraDynamics. Les vérins hydrauliques utilisent un fluide sous pression pour pousser ou tirer un mécanisme. Les vérins linéaires produisent un mouvement en ligne droite, que le mécanisme d’une articulation peut convertir en flexion ou en rotation.
Les deux autres articulations, qui font pivoter les avant-bras, utilisent des entraînements électriques. NeodraDynamics présente cette combinaison comme un moyen d’associer la force que procurent les systèmes hydrauliques à la précision de la commande électrique, là où celle-ci convient au mécanisme. Le robot fait donc appel à différentes technologies d’entraînement au sein d’un même corps.
Les systèmes hydrauliques peuvent produire une force considérable avec des composants compacts, mais leur système de soutien doit être géré avec soin. La pression du fluide, les joints d’étanchéité, la température et la coordination des commandes jouent tous un rôle. Pour qu’un vérin puissant fonctionne de manière fiable, il faut aussi assurer son alimentation en pression et évacuer la chaleur.
Ce que signifie la charge utile de 500 kg
NeodraDynamics annonce pour Neo1 une charge utile collaborative de 500 kilogrammes pour les deux bras réunis. Il s’agit de la charge combinée lorsque les bras travaillent ensemble. L’annonce ne fournit pas de tableau de charge détaillé indiquant comment la capacité varie selon la portée des bras, la position du corps ou la vitesse de déplacement.
Un robot industriel peut avoir plus de difficulté à manipuler une charge lorsqu’il la tient loin de son corps. Le démarrage, l’arrêt ou la rotation de cette charge produisent aussi des forces qui s’ajoutent à celles nécessaires pour la maintenir immobile. Les acheteurs auraient donc besoin de connaître les limites de fonctionnement pour les mouvements requis sur leur chaîne de montage, dans leur port ou sur leur site de maintenance.
Les caractéristiques des vérins décrivent un autre niveau de la machine. L’annonce d’octobre indique qu’un vérin pèse environ 1 kilogramme et fournit une poussée continue mesurée en tonnes. Une description technique antérieure indique un poids de 1,1 kilogramme pour le cylindre et une charge de 1 000 kilogrammes. Un vérin pousse par l’intermédiaire du mécanisme d’articulation du robot, dont la géométrie détermine la force disponible au niveau de la main.
L’intérêt de Neo1 tient à la possibilité d’associer le levage de charges lourdes à la souplesse des mouvements des bras et des mains. Une description antérieure précise que la main comporte cinq doigts et que les bras disposent de sept degrés de liberté. Cette configuration pourrait permettre des tâches nécessitant différentes prises et différents angles d’approche, à condition que la machine dans son ensemble conserve le contrôle sous charge.
Pourquoi les chiffres de précision méritent d’être examinés de plus près
L’annonce d’octobre revendique une précision de positionnement répétée de ±0,005 millimètre. La répétabilité décrit la proximité des positions atteintes par une machine lorsqu’elle répète un même mouvement. La précision absolue décrit l’écart entre la position atteinte et la position visée. Une tâche d’assemblage peut exiger les deux, notamment lorsque les pièces doivent s’ajuster avec précision.
Une description antérieure indique une répétabilité de ±0,05 millimètre au bout des doigts, soit dix fois moins précise que le chiffre d’octobre, et une répétabilité d’un micromètre pour un vérin hydraulique individuel. Ces caractéristiques correspondent à des points de mesure ou à des descriptions différents, et NeodraDynamics n’a pas publié de méthode d’essai commune permettant d’établir leur lien.
Cinq micromètres équivalent à cinq millièmes de millimètre. À cette échelle, la flexion des articulations, les vibrations, la température et le poids transporté peuvent influer sur la position de la main du robot. Un essai industriel utile préciserait la charge, la portée, la vitesse, le matériel de mesure et le nombre de répétitions.
Un client qui assemble des pièces lourdes aurait besoin de données de répétabilité correspondant à la posture de travail et à la charge utile réellement utilisées. Les chiffres publiés ne précisent pas les conditions d’essai ; la publication d’une spécification complète constitue donc une étape importante pour évaluer une installation envisagée.
Où Neo1 a été présenté
L’annonce d’octobre indique que Neo1 a été dévoilé lors de sa présentation conjointe avec JD Industrial au Salon international de l’industrie de Chine. Le salon s’est tenu à Shanghai du 12 au 16 octobre 2026. Neo1 aurait également été présenté auparavant à la Conférence mondiale sur la robotique de Pékin, puis aurait fait l’objet d’une annonce datée du 14 septembre. Le lien entre cette première présentation et le dévoilement d’octobre n’est pas clairement établi.
Les présentations se sont succédé à plusieurs dates :
- Du 19 au 23 août 2026 : la Conférence mondiale sur la robotique s’est tenue à Pékin, où Neo1 aurait été présenté.
- 14 septembre 2026 : une annonce antérieure aurait détaillé des caractéristiques, dont une répétabilité de ±0,05 millimètre au bout des doigts.
- Du 12 au 16 octobre 2026 : le Salon international de l’industrie de Chine s’est tenu à Shanghai.
- 14 octobre 2026 : NeodraDynamics a annoncé la présentation conjointe de Neo1 avec JD Industrial et une valeur de positionnement répété de ±0,005 millimètre.
NeodraDynamics indique avoir effectué des démonstrations du robot physique et présenté ses principaux composants hydrauliques et électriques au salon de Shanghai. Aucun résultat détaillé et indépendant de ces démonstrations n’a été publié.
Centrales nucléaires, ports et équipements sous-marins
NeodraDynamics regroupe les applications envisagées sous quatre catégories exigeantes : les travaux dangereux, salissants, difficiles et répétitifs. L’assemblage de composants lourds et la manutention de marchandises dans les ports industriels figurent parmi les usages proposés. Dans ces contextes, les clients devraient adapter la portée, la capacité de levage et la vitesse de travail du robot à une tâche de manutention précise.
Le travail en milieu nucléaire répond à d’autres exigences. L’entreprise affirme que ses modules hydrauliques peuvent résister aux rayonnements et pourraient servir à la manutention de combustible nucléaire et à la maintenance d’équipements. Une installation complète nécessiterait également des composants électroniques, des capteurs, des câbles et des systèmes de commande adaptés, ainsi que des dispositifs de sécurité correspondant aux niveaux de rayonnement et aux procédures de l’installation.
Pour les travaux sous-marins, NeodraDynamics affirme que sa technologie peut résister à une forte pression externe de l’eau et permettre la maintenance d’équipements sous-marins. La profondeur de fonctionnement, l’exposition à la pression, l’étanchéité et la protection contre la corrosion seraient des exigences pratiques pour ce type de déploiement.
L’entreprise cite également les mines et les interventions après une catastrophe, notamment la démolition, le déblaiement et les travaux dans des zones contaminées ou dangereuses. Ces environnements peuvent présenter un sol irrégulier, des chocs et des charges imprévisibles. Des essais sur le terrain devraient mesurer la mobilité, la commande à distance, la stabilité et la possibilité de récupérer le robot en toute sécurité après une défaillance. Ces applications restent des usages envisagés, et non des déploiements opérationnels confirmés.
La contribution de JD Industrial au projet
JD Industrial doit aider à mettre Neo1 en relation avec les chaînes d’approvisionnement industrielles et les applications de clients potentiels. NeodraDynamics indique que les deux entreprises prévoient de travailler à l’adaptation de la technologie à des environnements appropriés, à la validation des solutions et à la réalisation d’applications pilotes.
Un projet pilote permettrait à un client d’évaluer le robot sur une tâche définie. Par exemple, une opération d’assemblage lourd pourrait mesurer la régularité avec laquelle Neo1 positionne un composant, la durée de chaque cycle et les besoins de maintenance après plusieurs équipes de travail. Ces mesures faciliteraient la comparaison des avantages et des coûts de fonctionnement avec ceux des équipements existants.
L’annonce d’octobre évoque une coopération en vue d’un déploiement commercial, sans préciser de calendrier de livraison, de volume de production ni d’installation chez un client nommé. Elle ne précise pas non plus la source d’énergie du robot ni son autonomie. Une usine envisageant d’utiliser Neo1 aurait besoin de ces informations pour organiser les horaires de travail, la recharge ou les raccordements électriques, l’accès pour l’entretien et l’espace autour de la machine.
Une jeune entreprise qui vise de meilleures capacités physiques
NeodraDynamics a été fondée à Pékin en 2024. Les membres fondateurs auraient étudié à l’université Tsinghua et disposeraient d’expertises couvrant l’intelligence artificielle, la commande des moteurs et des servomoteurs, ainsi que la commande automatique. L’entreprise développe des composants hydrauliques numériques ainsi que des plateformes robotiques complètes.
Le cofondateur Yang Tao présente le projet comme une volonté de doter les robots de capacités physiques supérieures à celles des humains. Dans l’annonce d’octobre, il a expliqué l’objectif de l’entreprise :
« Les robots ne devraient pas se contenter de reproduire les formes humaines, mais dépasser les limites physiques de l’être humain afin de créer des capacités opérationnelles inédites », a déclaré Yang Tao, fondateur de NeodraDynamics.
Cet objectif explique l’accent mis sur une machine bien plus grande qu’une personne et sur des tâches impliquant des charges lourdes ou des environnements dangereux. NeodraDynamics cherche à se faire une place dans l’industrie grâce à sa technologie de vérins ; Neo1 sert de plateforme pour montrer comment les composants fonctionnent ensemble.
Les prochaines étapes utiles seraient la publication d’essais documentés, de spécifications complètes et de résultats de projets pilotes menés sur des sites industriels identifiés. Ces informations montreraient aux clients comment Neo1 gère un travail prolongé, à quelle fréquence il nécessite une intervention et ce qui se passe en cas d’interruption de l’alimentation électrique, de la pression hydraulique ou des commandes. L’entreprise n’a pas annoncé de date de publication de ces résultats.
Points clés
- Neo1 mesure environ 4 mètres de haut ; l’entreprise annonce une charge utile combinée de 500 kilogrammes pour ses bras.
- Ses 41 degrés de liberté actifs reposent sur 39 vérins hydrauliques et deux entraînements électriques pour les avant-bras.
- L’annonce d’octobre revendique une répétabilité de ±0,005 millimètre ; une description antérieure indique une répétabilité de ±0,05 millimètre au bout des doigts.
- NeodraDynamics et JD Industrial ont présenté le robot ensemble au salon industriel d’octobre 2026, à Shanghai.
- Les applications envisagées comprennent l’assemblage lourd, la manutention portuaire, la maintenance nucléaire, les travaux sous-marins et l’exploitation minière.
- Aucun résultat d’essais indépendants, déploiement opérationnel chez un client nommé, prix ou date de commercialisation n’a été publié.