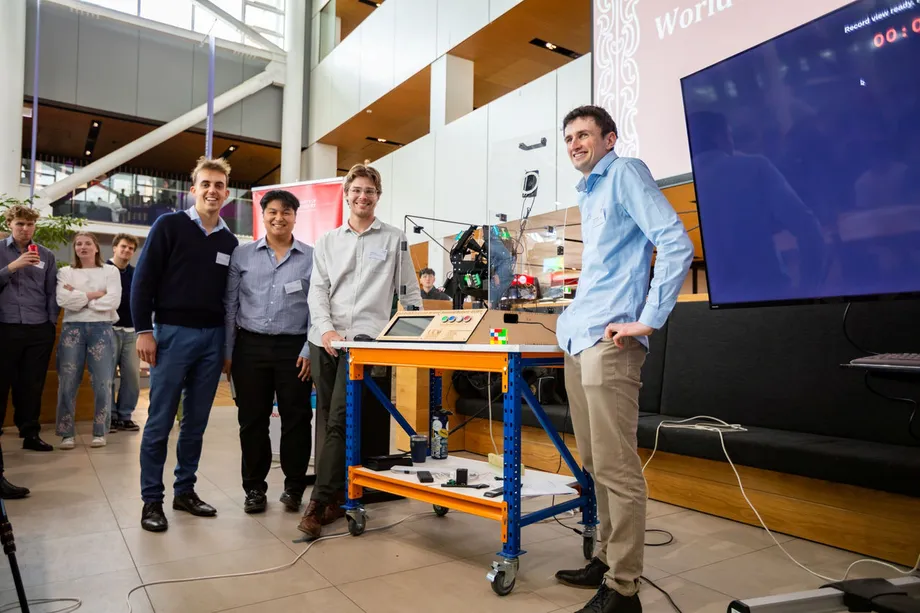
Un an de travail pour résoudre le cube en moins de 10 secondes
Quatre étudiants en ingénierie de l’université de Canterbury, à Christchurch, en Nouvelle-Zélande, ont chronométré leur robot à 9,806 secondes pour résoudre un Rubik’s Cube 4×4, lors d’une tentative officielle de record du monde Guinness, le vendredi 16 octobre 2026. Ce résultat dépasse à la fois le précédent record robotique, établi à 45 secondes, et la référence humaine d’environ 15 secondes citée par l’université.
Sommaire
- Un an de travail pour résoudre le cube en moins de 10 secondes
- La vidéo qui a fixé l’objectif
- Quatre étudiants, quatre rôles complémentaires
- Comment quatre caméras analysent le casse-tête
- Une conception qui évite les réorientations supplémentaires
- Pourquoi les ventouses aident à contrer la gravité
- Des moteurs de drone dans les limites d’un budget serré
- Que va devenir le robot ?
- À retenir
Caleb Everitt, Hayden Watson, Maz Cameron et Johann Torres ont consacré environ un an à la conception de la machine, dans le cadre de leur projet de fin d’études en mécatronique, une discipline qui associe génie mécanique, électronique et programmation informatique. Leur résultat attend la validation de Guinness World Records, qui n’a annoncé aucune date pour sa décision.
Dans son annonce du projet, publiée le 16 octobre, l’université décrit une machine équipée de quatre caméras, de moteurs couramment utilisés dans les drones, de contrôleurs de moteur spécialisés et de ventouses. Sa conception lui permet de faire pivoter les couches selon les trois axes du cube sans avoir à réorienter constamment l’ensemble du casse-tête.
Les étudiants ont travaillé avec un budget très limité, financé par le département de génie mécanique de l’université. Le défi consistait à faire fonctionner ensemble plusieurs systèmes : les caméras devaient reconnaître les couleurs, le logiciel calculer une solution et le mécanisme exécuter les mouvements sans bloquer le cube.
La vidéo qui a fixé l’objectif
Une vidéo publiée sur les réseaux sociaux a servi de point de départ aux étudiants. On y voyait le robot détenteur du record résoudre un cube 4×4 en 45 secondes. L’équipe a constaté qu’un humain pouvait terminer le même type de casse-tête en une quinzaine de secondes et a décidé de chercher pourquoi la machine était plus lente.
Maz Cameron, chargé du développement logiciel, a expliqué l’ambition du projet :
Nous savions que les robots pouvaient faire mieux que les humains et nous voulions être ceux qui combleraient cet écart.
Le temps de 9,806 secondes est inférieur de 35,194 secondes à la référence robotique de 45 secondes, soit une réduction d’environ 78 %. Par rapport aux 15 secondes retenues comme référence humaine par l’université, le robot est environ 5,2 secondes plus rapide, soit un gain de temps d’environ 35 %.
Le projet s’est développé sur environ un an, avec plusieurs dates importantes en octobre :
- Pendant le développement, les étudiants ont pris pour objectif initial la vidéo d’une résolution robotique en 45 secondes.
- Le vendredi 16 octobre 2026, ils ont enregistré un temps de 9,806 secondes lors de leur tentative officielle auprès de Guinness.
- Le 19 octobre, le projet avait également fait l’objet d’une interview de Cameron sur le travail de l’équipe.
Quatre étudiants, quatre rôles complémentaires
Everitt s’est chargé de la conception mécanique, notamment de la structure physique du robot. Torres a pris en charge le système électrique et le contrôle des moteurs. Watson a développé le système de vision par ordinateur, tandis que Cameron a travaillé sur le logiciel qui orchestre la résolution.
Ces responsabilités formaient une chaîne. Les caméras de Watson fournissaient des informations sur le cube. Le logiciel de Cameron s’en servait pour déterminer les mouvements nécessaires. Les commandes des moteurs conçues par Torres traduisaient les instructions en mouvements, tandis que le mécanisme d’Everitt devait faire tourner le casse-tête avec précision.
Une faiblesse à n’importe quel maillon de cette chaîne pouvait compromettre la résolution. Une couleur mal identifiée aurait donné au logiciel une mauvaise position de départ. Un moteur s’arrêtant au mauvais endroit pouvait désaligner les couches. Même une solution calculée correctement dépendait de la capacité de la machine à l’exécuter de manière fiable.
Cameron a souligné la complémentarité des compétences de l’équipe et la volonté des étudiants de consacrer du temps supplémentaire au projet. Ils ont amélioré le logiciel, renforcé la structure et testé différentes façons de manipuler le cube pour parvenir à un temps inférieur à la référence humaine.
Comment quatre caméras analysent le casse-tête
La partie du projet confiée à Watson a commencé par une question pratique : comment permettre au robot de reconnaître de manière fiable les couleurs d’un cube mélangé ? La machine utilise quatre caméras pour recueillir les informations nécessaires et déterminer la configuration initiale du casse-tête.
Hayden Watson, chargé de la vision par ordinateur, a expliqué le processus :
Le robot a quatre caméras : il regarde le cube et repère la position de toutes les couleurs.
Les informations sur les couleurs sont ensuite transmises à un algorithme open source, c’est-à-dire un ensemble d’instructions programmées qui calcule les mouvements nécessaires à la résolution. En bref, les caméras analysent le problème, l’algorithme planifie la solution et les moteurs l’exécutent.
L’éclairage a compliqué cette première étape. Les couleurs proches devaient rester discernables dans différentes conditions : les étudiants ont donc mis au point et testé le système de caméras pour en vérifier la précision. La rapidité des mouvements n’aurait servi à rien si la machine avait commencé par mal interpréter le cube.
Un cube 4×4 compte 16 petits carrés sur chaque face, contre neuf pour un cube 3×3 classique. Sur six faces, cela représente 96 carrés colorés au lieu de 54. Il comporte également davantage de couches mobiles, ce qui rend la résolution et le contrôle mécanique plus exigeants.
Une conception qui évite les réorientations supplémentaires
Everitt a relevé une limite mécanique chez le précédent robot détenteur du record : celui-ci ne pouvait faire pivoter les faces que selon deux des trois axes du cube. Pour atteindre une autre direction, il devait réorienter l’ensemble du cube avant de poursuivre.
On peut se représenter les trois axes du cube comme trois directions passant par son centre : de gauche à droite, de haut en bas et d’avant en arrière. Faire pivoter une couche autour de l’un de ces axes modifie la configuration du casse-tête. Réorienter l’ensemble du cube change la façon dont la machine le tient et ajoute un mouvement entre les étapes de la résolution.
Caleb Everitt, chargé de la conception mécanique de l’équipe, a expliqué la différence :
Le précédent robot ne peut faire pivoter les faces que selon deux des trois axes du cube. Il doit donc réorienter le cube, ce qui revient à perdre un mouvement. Nous n’avons pas besoin de le faire, car nous avons accès aux trois axes.
Le mécanisme conçu à Canterbury accède aux trois axes sans réorientations répétées. Il réduit ainsi le nombre de mouvements nécessaires à l’exécution d’une solution, tandis que des moteurs plus rapides diminuent le temps des mouvements restants.
Pourquoi les ventouses aident à contrer la gravité
Les étudiants devaient également contrôler la vitesse à laquelle le cube revenait à sa position de base après avoir été poussé. Aux vitesses visées, le laisser retomber sous l’effet de la gravité prenait trop de temps.
Selon Everitt, battre la référence humaine exigeait une méthode plus active pour déplacer le casse-tête :
Nous avions notamment besoin de ventouses parce que, pour battre le record humain, le cube met trop de temps à retomber à sa position de départ après avoir été repoussé si on le laisse simplement tomber sous l’effet de la gravité.
Les ventouses ont permis au mécanisme de déplacer le cube plus rapidement et avec davantage de précision. Elles s’inscrivaient dans un effort plus large visant à contrôler le casse-tête pendant toute la résolution, y compris dans les brefs intervalles entre les rotations.
L’équipe a également renforcé la rigidité de la structure afin de limiter les flexions ou les mouvements indésirables du châssis. Une structure solide aide à maintenir le mécanisme aligné lorsque les moteurs accélèrent puis s’arrêtent. De nombreux essais ont aussi permis de s’attaquer à un autre problème majeur : éviter que le cube ne se bloque pendant les mouvements rapides.
Des moteurs de drone dans les limites d’un budget serré
Torres a travaillé avec des moteurs couramment utilisés dans les drones, associés à des contrôleurs spécialisés. Les moteurs apportaient vitesse et puissance, tandis que les contrôleurs assuraient la précision nécessaire aux mouvements du casse-tête.
Un contrôleur de moteur régule le fonctionnement du moteur en réponse aux instructions du logiciel. Pour cette machine, la vitesse devait s’accompagner d’un positionnement précis. Chaque mouvement devait laisser le cube prêt pour le suivant.
L’université a indiqué que les étudiants avaient choisi ces composants tout en composant avec les moyens très limités du département. Le projet ne consistait donc pas seulement à trouver des moteurs puissants. L’équipe devait associer des pièces abordables à un mécanisme et à un système de contrôle capables d’exploiter cette puissance avec précision.
Cameron a expliqué que le défi consistant à résoudre un casse-tête plus complexe avec un petit budget faisait partie de l’intérêt du projet. Le résultat repose sur plusieurs améliorations combinées : des moteurs plus rapides, l’accès aux trois axes, une manipulation plus précise et un logiciel perfectionné au fil des essais.
Que va devenir le robot ?
La machine restera à l’université de Canterbury, tandis que ses concepteurs commenceront leur carrière dans l’ingénierie. Les quatre étudiants ont décroché un premier emploi dans différents endroits de Nouvelle-Zélande pour l’année suivante, 2027.
Le projet marque la fin de quatre années d’études et laisse aux étudiants un système abouti, dont le fonctionnement dépendait de la coordination de leurs différents domaines de responsabilité. Ses performances reposaient autant sur les calculs que sur la construction, de la reconnaissance des couleurs initiales à l’exécution du dernier mouvement.
L’équipe espère que le robot incitera les jeunes à s’intéresser à l’ingénierie. Pour de futurs étudiants, la machine constituera un exemple concret de la manière dont un objectif ambitieux peut être décomposé en problèmes plus petits, liés à la vision, au logiciel, aux moteurs et à la conception mécanique.
La prochaine étape est la décision de Guinness World Records concernant la tentative soumise. L’université a annoncé un temps de 9,806 secondes ; une validation officielle transformerait cette performance enregistrée en record du monde homologué.
À retenir
- Quatre étudiants de l’université de Canterbury ont enregistré un temps de 9,806 secondes pour résoudre un Rubik’s Cube 4×4, le 16 octobre 2026.
- La validation par Guinness World Records est en attente.
- Le temps est environ 78 % inférieur à la précédente référence robotique de 45 secondes citée par l’université.
- Le robot utilise quatre caméras, un algorithme de résolution open source, des moteurs de drone, des contrôleurs spécialisés et des ventouses.
- Son mécanisme accède aux trois axes du cube sans réorienter constamment l’ensemble du casse-tête.
- Les étudiants ont consacré environ un an au projet, et le robot restera à l’université.