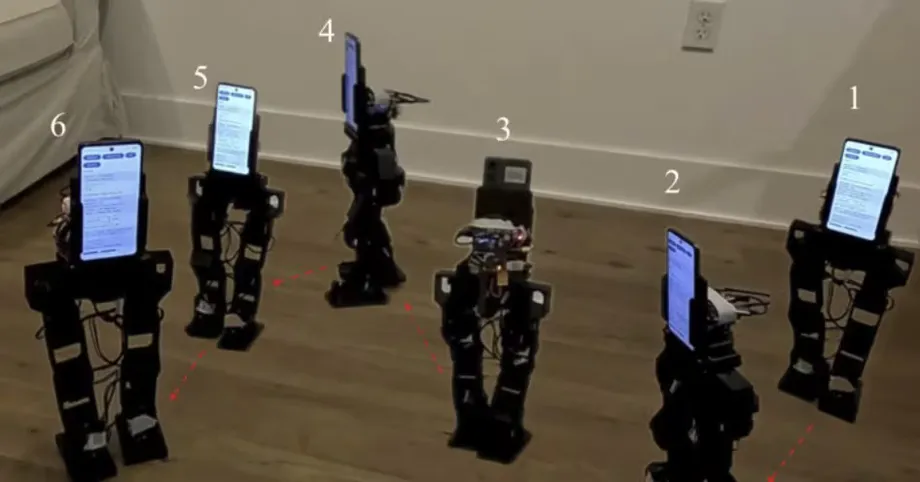
Un téléphone de 2017 contribue à faire marcher un humanoïde
Une équipe de recherche de l’UCLA a mis au point un robot humanoïde d’environ 48 centimètres de haut, pesant 1,8 kilogramme et dont la fabrication coûte près de 400 dollars, sans compter le smartphone. Baptisé PhoneBot, il peut marcher sur deux jambes, suivre une personne avec sa caméra et se relever lorsqu’il est allongé sur le ventre. Parmi les quatre téléphones testés figurait un Huawei Honor 9, lancé en 2017.
Sommaire
- Un téléphone de 2017 contribue à faire marcher un humanoïde
- Comment le téléphone commande 13 articulations
- Les quatre téléphones ont fonctionné, avec une limite pour la cartographie
- La marche a d’abord été apprise dans un monde simulé
- Une légère modification de l’entraînement a équilibré la démarche
- Ce que comprend le prix de 400 dollars
- Les conversations passent par un ordinateur portable
- Des conceptions libres offrent un point de départ aux étudiants
- Les anciens téléphones trouvent d’autres usages informatiques
- À retenir
Les travaux, déposés sur arXiv le 6 octobre 2026, sont signés Ruochen Hou, Quanyou Wang, Daniel Koh et Dennis W. Hong. Ce dernier est professeur de génie mécanique et aérospatial à l’Université de Californie à Los Angeles, où le projet a été développé au Robotics and Mechanisms Laboratory, connu sous le nom de RoMeLa.
L’article de recherche consacré à PhoneBot, intitulé PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones, présente un robot qui s’appuie sur un téléphone ordinaire pour l’essentiel de ses capacités de calcul et de détection. Les auteurs indiquent que ses conceptions matérielle et logicielle sont entièrement libres, afin que d’autres puissent reproduire et adapter la plateforme.
PhoneBot répond à un problème concret dans les salles de classe et les laboratoires : les petits robots humanoïdes peuvent nécessiter des moteurs coûteux, des caméras, des capteurs de mouvement et des ordinateurs distincts. Un smartphone réunit déjà plusieurs de ces composants dans un appareil compact. Le réutiliser réduit le nombre de pièces électroniques à acheter et à connecter séparément.
Les résultats montrent aussi les limites actuelles de cette approche. La marche et la vision sont gérées par le téléphone, tandis que le traitement conversationnel passe par un ordinateur portable externe. PhoneBot n’a pas de bras et son contrôleur de marche a été entraîné pour évoluer sur un sol plat. Il est avant tout destiné à l’enseignement, à la recherche et à l’expérimentation.
Comment le téléphone commande 13 articulations
Le smartphone de PhoneBot est fixé sur un support au-dessus des hanches. Sa caméra observe l’environnement, tandis que son unité de mesure inertielle, ou IMU, mesure les mouvements et l’orientation. Une IMU regroupe des capteurs qui aident à estimer les mouvements et l’inclinaison d’un appareil, fournissant au robot des informations nécessaires pour garder l’équilibre.
Une application Android personnalisée exécute les réseaux neuronaux de mouvement et de commande avec TensorFlow Lite, un logiciel conçu pour faire fonctionner des modèles d’apprentissage automatique sur des appareils tels que les téléphones. Le smartphone calcule les commandes de mouvement et les transmet par Wi-Fi à un petit ordinateur embarqué, qui les relaie aux moteurs.
Le robot possède six articulations motorisées dans chaque jambe et une articulation qui fait pivoter le torse. Chaque hanche compte trois articulations, chaque genou une et chaque cheville deux. Le bas du corps dispose ainsi de 12 degrés de liberté, c’est-à-dire de 12 façons de déplacer ses articulations de manière indépendante.
Les 13 articulations sont toutes équipées de servomoteurs DYNAMIXEL XL430-W250-T. Un servomoteur peut recevoir l’ordre de se déplacer jusqu’à une position précise, ce qui le rend utile pour commander un genou, une cheville ou une autre articulation du robot.
L’articulation du torse offre un autre mouvement utile à la caméra. PhoneBot peut tourner le haut de son corps pour suivre une personne tout en gardant les pieds immobiles. Il n’est donc pas nécessaire de déplacer tout le robot chaque fois qu’il doit regarder sur le côté. La connexion sans fil facilite également le remplacement du téléphone, qui n’a pas besoin d’être relié au corps par un câble dédié.
Les quatre téléphones ont fonctionné, avec une limite pour la cartographie
Les chercheurs ont testé le Huawei Honor 9, le Samsung Galaxy A16 5G, le Motorola Moto G 2024 et le Motorola Moto G 2025. Les quatre ont assuré les fonctions essentielles, notamment la détection des mouvements, le contrôle de la marche et le traitement des images. Les trois modèles d’entrée de gamme les plus récents ont été achetés entre 50 et 80 dollars environ.
L’Honor 9 illustre particulièrement bien la réutilisation du matériel : un téléphone lancé neuf ans avant la publication de l’article pouvait encore assurer les principales tâches de marche et de vision du robot. Les modèles récents et abordables ont également offert à l’équipe des solutions autres qu’un téléphone haut de gamme.
L’Honor 9 présentait une limite logicielle particulière. Il ne pouvait pas exécuter la fonction de cartographie embarquée, car les services Google nécessaires n’étaient pas disponibles sur l’appareil testé aux États-Unis. Cette fonction s’appuie sur la localisation et la cartographie simultanées, généralement désignées par le sigle SLAM. En termes simples, elle aide un robot à dresser une carte tout en déterminant sa position sur celle-ci.
Pour choisir un téléphone, il faut donc tenir compte à la fois de son matériel et des logiciels installés. L’Honor 9 testé prenait en charge la marche et la détection des personnes, mais la cartographie nécessitait des services dont il était dépourvu. La compatibilité avec d’autres modèles Android reste à vérifier.
Le développement du projet s’étend sur plusieurs générations de matériel grand public :
- 2017 : Huawei lance l’Honor 9, le plus ancien téléphone utilisé lors des essais.
- 2024 et 2025 : Motorola présente les deux générations de Moto G testées aux côtés de l’Honor 9 et du Galaxy A16 5G.
- 6 octobre 2026 : les auteurs de l’UCLA déposent la prépublication sur PhoneBot sur arXiv.
La marche a d’abord été apprise dans un monde simulé
Le contrôleur de marche de PhoneBot a d’abord été entraîné en simulation par apprentissage par renforcement. Cette méthode permet au logiciel d’essayer des actions et de recevoir des scores en fonction de leur utilité. Pour PhoneBot, l’entraînement récompensait notamment le maintien de l’allure demandée, l’alternance des pas et la stabilité, tout en pénalisant des comportements comme le fait de traîner les pieds.
La simulation prenait en compte les contraintes physiques du véritable robot. Ses moteurs peu coûteux sont limités en puissance et en vitesse, et leurs engrenages présentent un certain jeu, c’est-à-dire un léger relâchement entre les pièces. Prendre ces détails en compte aide le contrôleur à apprendre des mouvements que le mécanisme réel peut exécuter.
L’entraînement posait un autre problème : un corps construit de manière symétrique n’apprenait pas automatiquement une démarche équilibrée. Lors de certains essais, le pied gauche restait en avant tandis que la jambe droite supportait une grande partie de la charge. Les articulations et les moteurs étaient alors sollicités de façon inégale.
Les chercheurs ont résolu ce problème grâce à la symétrie sagittale. Ils ont dupliqué des exemples d’entraînement en inversant les côtés gauche et droit, afin que le contrôleur puisse apprendre à partir des deux versions d’un mouvement. Cette technique a fourni des exemples d’apprentissage supplémentaires sans nécessiter une étape de simulation physique supplémentaire pour chaque exemple inversé.
Une légère modification de l’entraînement a équilibré la démarche
L’équipe a comparé cinq entraînements indépendants avec des exemples inversés à cinq autres sans cette méthode. Dans les simulations, l’inversion a accéléré l’apprentissage et amélioré sa régularité, tout en répartissant plus uniformément la charge des moteurs entre les jambes.
Selon l’une des mesures publiées, l’écart entre les angles des articulations gauche et droite est passé de 0,254 radian à 0,003 radian en simulation. Cela représente une baisse d’environ 98,8 %, calculée à partir de ces deux valeurs. Le radian est une unité de mesure des angles ; ici, la valeur plus faible indique que les mouvements des deux côtés sont devenus beaucoup plus similaires.
Le contrôleur a ensuite été transféré sur le robot réel, où l’équipe a démontré sa capacité à marcher, à suivre une personne et à se relever après s’être retrouvé allongé sur le ventre. La comparaison numérique décrit la démarche simulée, tandis que ces démonstrations illustrent les comportements obtenus sur le matériel.
Cette partie des travaux est importante, car les composants abordables imposent des limites que le logiciel doit respecter. Un téléphone peut calculer rapidement des commandes, mais les moteurs doivent tout de même pouvoir les exécuter. La méthode d’entraînement de PhoneBot relie les décisions du contrôleur aux capacités et au comportement mécanique du robot.
Ce que comprend le prix de 400 dollars
Les chercheurs estiment le coût matériel de PhoneBot à environ 400 dollars, sans le smartphone. Son poids annoncé de 1,8 kilogramme comprend le téléphone et la batterie. Une personne qui possède déjà un téléphone compatible peut le réutiliser ; celle qui doit en acheter un devra ajouter cette dépense au budget matériel du robot.
Les petits humanoïdes de recherche cités à titre de comparaison coûtent entre environ 3 500 et 13 800 dollars. Par rapport à ces montants, l’estimation de 400 dollars pour le matériel de PhoneBot est inférieure d’environ 88,6 % à celle de la plateforme la moins chère et d’environ 97,1 % à celle de la plus chère.
Les robots comparés n’ont pas les mêmes capacités, un élément à prendre en compte dans le choix du matériel. PhoneBot n’a pas de bras, utilise des moteurs abordables dont la capacité de charge est limitée et est conçu pour marcher sur un sol plat. Un laboratoire ayant besoin de manipuler des objets ou d’effectuer des mouvements plus exigeants devra tenir compte de ces besoins en plus du prix d’achat.
OpenBot, une plateforme robotique antérieure développée par des chercheurs du laboratoire Intelligence Systems d’Intel, utilisait un corps à roues coûtant environ 50 dollars. PhoneBot reprend la même idée générale de réutilisation du téléphone, mais l’intègre dans un corps qui doit garder l’équilibre sur deux jambes. Son coût matériel estimé est huit fois supérieur au coût annoncé pour le corps d’OpenBot, car la tâche mécanique est différente.
Les conversations passent par un ordinateur portable
L’article sur PhoneBot décrit des interactions conversationnelles, la captation vidéo et la téléprésence mobile, en plus de la marche et du suivi des personnes. La téléprésence consiste à utiliser un appareil commandé à distance pour voir et communiquer depuis un autre endroit. Un téléphone fournit une caméra, un microphone, un haut-parleur et une connexion sans fil qui peuvent servir à ces activités.
Pour les échanges parlés, le travail est actuellement réparti entre plusieurs appareils. Le téléphone gère l’entrée et la sortie audio, mais la reconnaissance vocale et le traitement du langage sont exécutés sur un ordinateur portable situé à proximité, auquel il se connecte par Wi-Fi. Le contrôle de la marche et le traitement de la vision fonctionnent directement sur le téléphone.
L’équipe prévoit d’étudier la possibilité d’exécuter des modèles de langage adaptés directement sur le smartphone. Elle propose également de développer un logiciel de planification qui combinerait les instructions vocales et les informations visuelles afin de sélectionner les actions du robot. Ces évolutions réduiraient la dépendance à l’ordinateur externe et élargiraient les tâches que les utilisateurs pourraient demander au robot.
Les limites physiques de PhoneBot sont claires. Sans bras, il ne peut ni saisir ni déplacer des objets. Son contrôleur de marche a été entraîné sur un terrain plat, et ses petits moteurs limitent le poids qu’il peut transporter ainsi que la force de ses mouvements.
Les chercheurs prévoient d’étudier l’ajout de bras légers et la marche sur des sols irréguliers. Aucun calendrier n’a été annoncé pour ces évolutions ni pour le transfert du traitement conversationnel sur le téléphone. Pour l’heure, la plateforme démontrée se concentre sur le mouvement, la détection et l’interaction dans les limites de son matériel actuel.
Des conceptions libres offrent un point de départ aux étudiants
Les auteurs de l’UCLA présentent PhoneBot comme une plateforme abordable et reproductible, destinée à l’enseignement, à la recherche et au prototypage rapide. La publication des conceptions matérielle et logicielle fournit aux étudiants et aux chercheurs une base qu’ils peuvent assembler, examiner et modifier.
Un cours pourrait utiliser la plateforme pour étudier l’effet des images de la caméra sur les mouvements, le rôle des mesures des capteurs dans l’équilibre ou les performances du contrôleur avec différents téléphones compatibles. Les chercheurs pourraient s’appuyer sur la structure existante pour tester de nouvelles fonctions de perception ou d’interaction. Ces usages découlent directement de l’association, dans la plateforme, de composants électroniques accessibles et d’une conception modifiable du robot.
Le coût matériel estimé à 400 dollars pourrait permettre à un laboratoire de construire plusieurs exemplaires, selon ses besoins en matériel et en assemblage. Plusieurs robots permettraient aux équipes de comparer des modifications sur des corps similaires, tandis que la conception partagée faciliterait la reproduction des expériences.
PhoneBot met aussi en évidence une leçon importante d’ingénierie : le coût du matériel ne suffit pas à rendre un robot utilisable. L’équipe a dû entraîner le logiciel de marche, corriger une démarche déséquilibrée, tenir compte des limites des moteurs et vérifier la compatibilité des téléphones. La publication des conceptions permet à d’autres d’étudier ces choix et de les améliorer.
Les anciens téléphones trouvent d’autres usages informatiques
Google mène également un projet avec l’Université de Californie à San Diego afin d’utiliser environ 2 000 téléphones Pixel inutilisés comme petit centre de données. Ce projet et PhoneBot mettent les processeurs de smartphones existants à contribution dans des contextes différents : l’un regroupe des appareils pour effectuer des calculs, tandis que l’autre intègre un téléphone à une machine mobile.
L’intérêt pour la réutilisation se manifeste alors que les investissements dans les centres de données d’IA accroissent la demande de mémoire haute performance et mettent sous pression les budgets consacrés aux composants d’autres fabricants d’appareils électroniques. PhoneBot réduit spécifiquement les coûts en réutilisant la caméra, les capteurs de mouvement, le processeur et la connexion sans fil du téléphone au lieu d’acheter ces fonctions séparément.
Les essais de l’UCLA donnent un résultat concret à cette approche. Quatre modèles Android testés, dont un lancé en 2017, ont fourni des capacités de calcul et de détection suffisantes pour les principales tâches du robot. La limite de cartographie rencontrée avec l’Honor 9 montre aussi que la réutilisation nécessite de vérifier la prise en charge logicielle, et pas seulement les performances du processeur.
PhoneBot offre un rôle utile à un smartphone vieillissant dans un outil de recherche, avec un corps et un système de commande conçus en fonction des capacités du téléphone et de moteurs peu coûteux. Les prochaines étapes sont tout aussi précises : ajouter des bras légers, apprendre à marcher sur un terrain irrégulier et transférer une plus grande partie du traitement conversationnel sur le téléphone.
À retenir
- PhoneBot, conçu à l’UCLA, mesure environ 48 centimètres et pèse 1,8 kilogramme, smartphone et batterie compris.
- Son coût matériel est estimé à 400 dollars, sans le téléphone.
- Les quatre téléphones Android testés ont pris en charge les principales fonctions de marche, de détection et de vision, y compris le Huawei Honor 9 de 2017.
- L’Honor 9 ne disposait pas des services Google nécessaires à la cartographie embarquée.
- Les exemples d’entraînement inversés ont amélioré la démarche simulée et équilibré les sollicitations des deux jambes.
- PhoneBot n’a actuellement pas de bras, a été entraîné à marcher sur un sol plat et utilise un ordinateur portable externe pour le traitement conversationnel.
- Les auteurs indiquent que les conceptions matérielle et logicielle sont entièrement libres.