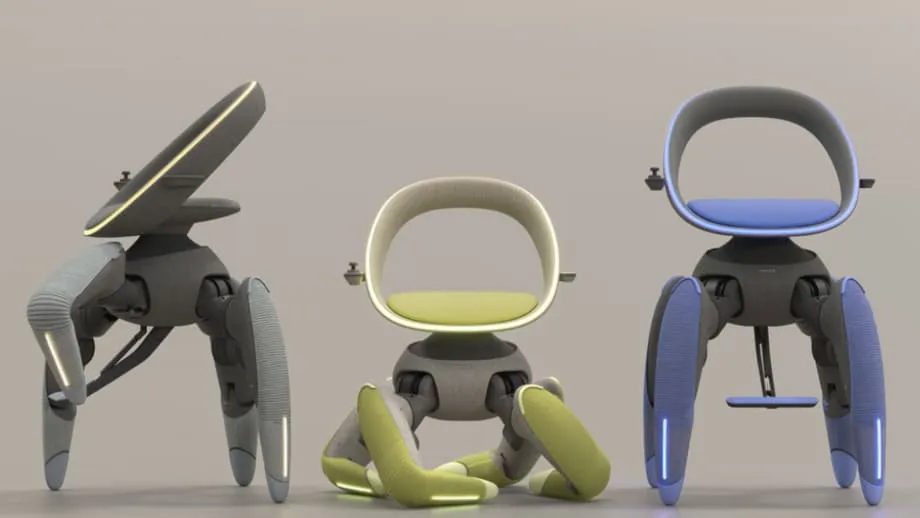
Un fauteuil qui avance là où les roues ne passent pas
Toyota a présenté Walk Me, un fauteuil robotisé compact qui se déplace littéralement en marchant. Dévoilé au Japan Mobility Show 2025, à Tokyo, ce concept abandonne complètement les roues pour répondre aux difficultés qui empêchent de nombreux utilisateurs de fauteuils roulants d’avancer : escaliers, chemins gravillonnés, entrées étroites ou encore marche à franchir pour monter dans une voiture. Le fauteuil se déplace sur quatre jambes articulées qui se plient et se soulèvent comme des membres d’animal, puis se replie pour être facilement rangé une fois le trajet terminé.
Sommaire
- Un fauteuil qui avance là où les roues ne passent pas
- Comment fonctionne le fauteuil marcheur
- Des jambes inspirées des animaux
- Capteurs et équilibre
- Commandes et interface
- Monter les escaliers et avancer sur les terrains difficiles
- Se replie pour voyager facilement
- Conçu pour le quotidien dans les espaces exigus
- La stratégie de mobilité pour tous de Toyota
- Les défis avant une commercialisation
- Ce qui distingue la mobilité sur jambes
- L’importance des détails de conception
- L’essentiel
Le design associe robotique, intelligence artificielle et ergonomie afin d’offrir aux utilisateurs un siège stable qui s’adapte aux variations du terrain. Chaque jambe est recouverte d’un matériau souple qui dissimule les moteurs et les capteurs, pour une apparence plus accueillante et un risque réduit de s’accrocher aux vêtements ou aux meubles. Le siège soutient la colonne vertébrale grâce à un dossier incurvé et comporte des poignées latérales qui servent à la fois d’accoudoirs et de commandes de direction simples. Les utilisateurs peuvent tourner les poignées pour changer de direction, appuyer sur des boutons pour modifier le cap, ou donner des ordres vocaux comme « cuisine » ou « plus vite » pour se déplacer sans les mains. Un petit écran sur l’accoudoir affiche en un coup d’œil le niveau de batterie et la distance parcourue.
Walk Me vise les endroits où les roues ont le plus de mal à passer. Pour monter les escaliers, il teste d’abord chaque marche, puis tire et pousse selon un rythme régulier afin de garder le fauteuil centré et équilibré. Les surfaces irrégulières, des pierres de jardin aux seuils usés, sont prises en charge par des capteurs et un système d’équilibrage qui modifie la posture et l’inclinaison en temps réel. La batterie est conçue pour tenir une journée d’utilisation habituelle et se recharge pendant la nuit sur une prise murale standard. Des capteurs de sécurité surveillent la surchauffe des articulations et mettent le système en pause si nécessaire afin de protéger l’utilisateur.
Comment fonctionne le fauteuil marcheur
Walk Me est avant tout un robot à jambes conçu autour d’un siège humain. Ses quatre membres indépendants se soulèvent, se plient et posent leurs pieds en fonction d’un flux constant de données provenant des capteurs. Le logiciel de commande anticipe, vérifie la répartition du poids et ajuste la base ainsi que l’inclinaison du siège pour maintenir l’utilisateur en équilibre lorsque le terrain change. L’objectif : des mouvements réguliers et prévisibles, qui procurent une sensation de calme et de sécurité à la maison comme dans un espace public fréquenté.
Des jambes inspirées des animaux
Les concepteurs ont étudié des animaux qui gardent bien l’équilibre et se déplacent aisément sur des terrains pentus et irréguliers. La démarche s’inspire des chèvres pour leur assurance sur les pentes et des crabes pour leur stabilité dans les déplacements latéraux. Lorsque le fauteuil monte des escaliers, les jambes avant évaluent la hauteur de la marche, puis s’y accrochent et tirent le siège vers le haut, tandis que les jambes arrière le poussent et le soutiennent. La séquence se répète avec fluidité pour que l’utilisateur reste en équilibre. Sur du gravier ou un trottoir irrégulier, chaque jambe allonge ou raccourcit son pas afin de maintenir le siège à niveau.
Capteurs et équilibre
Un ensemble de lidars, de caméras et de radars balaie l’environnement pour repérer des obstacles comme le bord d’un tapis, des jouets ou des seuils de porte. Des capteurs de poids vérifient que l’utilisateur est bien centré avant les mouvements importants. Si une personne ou un objet passe devant le fauteuil, les radars anticollision déclenchent un arrêt immédiat. Si les mesures d’inclinaison ou de charge approchent d’une limite, le contrôleur élargit l’écartement des jambes ou déplace le siège pour éviter le basculement. Ces ajustements constants rendent les déplacements sur jambes fluides plutôt que saccadés.
Commandes et interface
Les poignées latérales permettent de diriger le fauteuil en les tournant, tandis que des boutons servent à régler précisément la direction et la vitesse. La commande vocale offre une utilisation pratique sans les mains, grâce à des ordres simples comme « cuisine » pour définir une destination ou « plus vite » pour modifier l’allure. Un écran compact indique l’autonomie restante et la distance parcourue, ce qui facilite l’organisation de la journée. Le système est conçu pour fonctionner toute une journée avec une charge et se recharge sur une prise ordinaire. Des capteurs placés dans les articulations surveillent la température et l’intensité du courant. Si une articulation surchauffe, le fauteuil s’arrête et en avertit l’utilisateur pour qu’elle puisse refroidir avant la reprise.
Monter les escaliers et avancer sur les terrains difficiles
Les fauteuils roulants traditionnels se déplacent bien sur les sols plats, mais les escaliers, les seuils élevés et le gravier meuble restent difficiles à franchir sans rampe ni aide. Walk Me aborde ces obstacles avec une démarche progressive plutôt qu’en roulant. Les jambes avant se posent avec précaution et tirent le fauteuil vers le haut, puis les jambes arrière suivent en poussant. Cette séquence limite les changements brusques susceptibles de déstabiliser l’utilisateur. La machine vérifie en permanence les risques de glissade, les variations de hauteur et l’appui au sol, puis ajuste la longueur des pas pour garder un mouvement prévisible.
D’autres solutions permettent de monter les escaliers, notamment les fauteuils à chenilles et les fauteuils roulants à équilibrage automatique. Les modèles à chenilles peuvent gravir des marches, mais sont souvent encombrants et lourds. Les fauteuils à équilibrage automatique comme l’iBOT peuvent monter les escaliers avec de l’entraînement et de l’aide, tandis que des systèmes de roues évolués comme celui du fauteuil Scewo peuvent se soulever et se stabiliser sur les marches. Walk Me adopte une autre approche en utilisant des jambes, qui peuvent poser chaque pied là où l’adhérence est la meilleure et élargir l’écartement à la demande. Le contrôle des déplacements sur jambes est complexe et peut consommer plus d’énergie que des roues à vitesse égale, mais il permet de placer précisément les pieds et de maintenir le siège à niveau pendant que les jambes travaillent en dessous.
Se replie pour voyager facilement
L’une des principales prouesses de Walk Me est sa capacité à se replier sur lui-même. Sur une simple commande, ses jambes se rétractent de façon télescopique, ses genoux se replient et le fauteuil se réduit en une trentaine de secondes à la taille d’une petite valise cabine. Il est ainsi plus facile de le glisser dans un coffre de voiture ou de le ranger à côté d’un canapé ou dans un placard. Lorsque l’utilisateur est prêt à repartir, le fauteuil déploie ses jambes, vérifie son équilibre et reprend son fonctionnement normal sans autre préparation.
Le concept répond aussi à des besoins qui nécessitent souvent de l’aide. Pour monter dans un véhicule, le fauteuil peut se dresser sur la pointe des pieds pour s’aligner sur le siège de la voiture, s’incliner vers la portière et rester stable pendant que l’utilisateur s’installe. Dans les maisons japonaises traditionnelles dotées de sols en tatami, il peut abaisser le siège presque au niveau du sol pour s’asseoir confortablement. Ces fonctionnalités témoignent d’une volonté de favoriser l’autonomie au quotidien, et pas seulement de réaliser des démonstrations en laboratoire.
Conçu pour le quotidien dans les espaces exigus
Les logements japonais comportent souvent des couloirs étroits, des virages serrés et une entrée surélevée qui sépare l’espace où l’on retire ses chaussures des pièces de vie. Walk Me a été conçu en tenant compte de ces contraintes. Ses jambes se fléchissent pour réduire sa hauteur sous les encadrements de porte, puis s’allongent pour franchir le seuil. Dans les pièces encombrées, le système de perception repère les obstacles bas, les câbles et les rebords de seuil, puis planifie des mouvements pour éviter de s’accrocher. Les revêtements souples des jambes réduisent le risque de rayer les meubles, tandis que les démarrages et les arrêts en douceur visent à rendre la cohabitation avec la famille ou les aidants plus confortable.
La stratégie de mobilité pour tous de Toyota
Walk Me s’inscrit dans une évolution plus générale de Toyota vers une mobilité accessible qui dépasse le cadre de l’automobile. Depuis plusieurs années, l’entreprise développe des robots d’assistance, notamment le Human Support Robot utilisé dans la recherche, ainsi que des outils de rééducation comme le système Welwalk dédié à l’entraînement à la marche. Elle construit également une communauté d’expérimentation, Woven City, pour étudier comment l’autonomie, la robotique et les services connectés peuvent faciliter le quotidien. Lors du même salon, Toyota a présenté Kids Mobi, une capsule électrique ludique conçue pour les déplacements supervisés et géolocalisés des enfants. Ces projets témoignent d’une volonté de faciliter la mobilité des personnes de tous âges et de toutes capacités, qu’il s’agisse de traverser une pièce ou de se déplacer en ville.
Le passage à la mobilité personnelle sur jambes prolonge logiquement ces travaux. Les mêmes technologies de fusion de capteurs et de planification utilisées pour l’aide avancée à la conduite et la recherche en robotique peuvent guider un fauteuil marcheur dans un salon. Le défi consiste à intégrer ces technologies de façon sûre et douce autour d’une personne susceptible de compter sur son appareil pendant de nombreuses heures chaque jour. C’est pourquoi Walk Me associe perception par la machine, commandes physiques simples et siège conçu pour rester confortable longtemps.
Les défis avant une commercialisation
Walk Me reste un prototype, sans date de lancement ni prix annoncés. Transformer un concept présenté dans un salon en dispositif d’assistance fiable suppose des essais rigoureux, des certifications et un réseau d’assistance. Tout fauteuil transportant une personne dans des escaliers doit pouvoir gérer sans difficulté les situations rares, des marches mouillées aux bords mal détectés. Un freinage redondant et des mécanismes de repli sûrs sont indispensables. Le système surveille déjà la température et les défaillances de ses articulations, mais les modèles commercialisés auraient besoin de plusieurs niveaux de protection et d’alertes claires pour l’utilisateur.
L’autonomie, la recharge et l’entretien seront déterminants au quotidien. Une batterie conçue pour tenir toute une journée est utile à condition de supporter les charges plus importantes liées à la montée des escaliers. L’accès au service après-vente, la prise en charge par la garantie et la disponibilité des pièces de rechange devront être assurés. La formation compte également. Les utilisateurs et les aidants devront apprendre quand se fier aux fonctions autonomes et quand passer en commande manuelle. Dans de nombreux pays, le coût et la prise en charge par les assurances conditionnent l’accès à ces équipements. Les fauteuils évolués d’autres fabricants capables de monter des escaliers coûtent souvent plusieurs dizaines de milliers de dollars. Si Walk Me est commercialisé, son prix, les solutions de financement et les services de réparation pèseront fortement sur son adoption.
Ce qui distingue la mobilité sur jambes
Les jambes offrent à une machine des possibilités que les roues n’ont pas. Un pied peut enjamber un câble ou se poser sur une petite zone stable, tandis que le siège reste à niveau. Le centre de gravité peut être décalé sur le côté pour maintenir l’équilibre sur une pente pendant que les jambes prennent appui plus haut. Cette polyvalence explique pourquoi les animaux grimpent et traversent si aisément des terrains complexes. En contrepartie, le contrôle est plus complexe. L’ordinateur doit coordonner des dizaines de mouvements articulaires, mesurer en temps réel la charge et l’inclinaison, et compenser les petits glissements sans alarmer l’utilisateur. La consommation d’énergie peut être supérieure à celle d’un fauteuil à roues avançant dans un couloir plat. Il est donc important de planifier soigneusement la démarche et d’utiliser des moteurs efficaces pour préserver l’autonomie.
Avec Walk Me, les éléments les plus complexes restent dissimulés. Les revêtements cachent les articulations mobiles, le siège a une apparence familière et les poignées ressemblent à de simples accoudoirs, jusqu’à ce qu’une rotation mette le fauteuil en mouvement. Les commandes vocales évitent de passer par de longs menus. Si le fauteuil fait automatiquement ce qu’il faut, l’utilisateur peut se concentrer sur son trajet plutôt que sur la machine. Cet équilibre entre simplicité d’utilisation et complexité technique est la promesse centrale de la mobilité personnelle sur jambes.
L’importance des détails de conception
Les dispositifs d’assistance sont adoptés lorsque leurs utilisateurs se sentent à l’aise pour s’en servir chez eux comme en public. Les revêtements souples des jambes et les finitions aux couleurs pastel donnent à Walk Me une apparence accueillante plutôt qu’industrielle. Son faible encombrement vise à limiter l’impression qu’il occupe beaucoup de place dans une pièce bondée. Une démarche silencieuse est importante pour le confort de tous dans les bibliothèques, les bureaux et les salles de classe. Des détails comme un écran lisible et des poignées qui servent aussi de commandes facilitent la prise en main. Une apparence accueillante et un comportement prévisible peuvent favoriser son acceptation par les propriétaires de bâtiments et les exploitants des transports, ainsi que par les voisins et les collègues.
L’essentiel
- Walk Me, de Toyota, est un fauteuil de mobilité doté de quatre jambes robotisées, conçu pour franchir les escaliers, les terrains irréguliers et les espaces étroits.
- Ce concept a été présenté au Japan Mobility Show 2025 et illustre la volonté de Toyota d’étendre la mobilité pour tous au-delà de l’automobile traditionnelle.
- Inspirées des animaux, ses jambes avant testent les marches et tirent le fauteuil vers le haut, tandis que ses jambes arrière le poussent pour monter en sécurité.
- Le lidar, les caméras, les radars et les capteurs de poids détectent les obstacles et maintiennent le siège à niveau et en équilibre.
- Les commandes comprennent des poignées rotatives, des boutons et des ordres vocaux comme « cuisine » et « plus vite », ainsi qu’un écran indiquant l’autonomie et la distance parcourue.
- La batterie est conçue pour tenir toute une journée et se recharge sur une prise murale standard.
- Des systèmes de sécurité surveillent la température des articulations et peuvent mettre le fauteuil en pause si une limite est atteinte.
- Le fauteuil se replie pour atteindre la taille d’une valise cabine en une trentaine de secondes, puis se déploie et réévalue son équilibre au redémarrage.
- Les fonctionnalités présentées comprennent une aide pour monter dans un véhicule et la possibilité d’abaisser le siège pour s’installer sur des tatamis.
- Walk Me reste un prototype, sans calendrier de production ni prix annoncés. Sa commercialisation nécessitera des essais, des certifications et des services d’assistance.