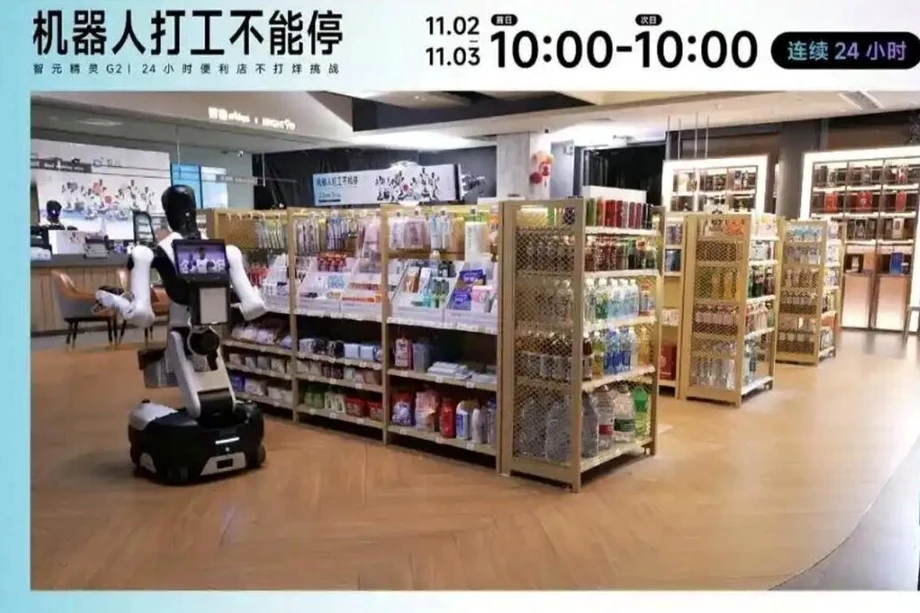
Six robots, quatre réussites et 1 730 tâches accomplies
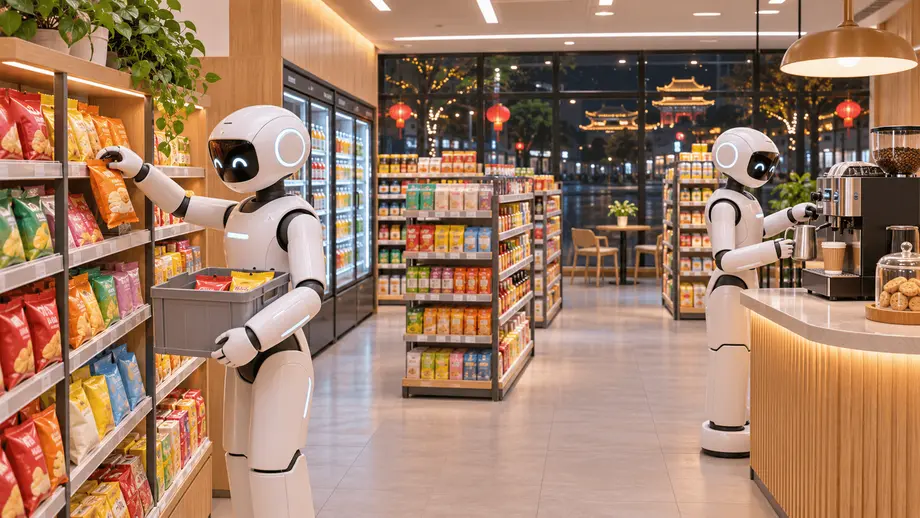
Six robots humanoïdes Agibot Genie G2 ont accompli 1 730 tâches lors d’un test de 24 heures dans une supérette en activité du district de Xuhui, à Shanghai, mais seuls quatre ont réussi leur évaluation professionnelle. Les deux autres ont peiné à inspecter les rayons et à effectuer le nettoyage. L’un des robots nettoyeurs a notamment quitté son itinéraire assigné et est sorti du magasin pendant le service de nuit.
Sommaire
- Six robots, quatre réussites et 1 730 tâches accomplies
- Les tâches effectivement accomplies par les robots
- Pourquoi quatre robots ont réussi et deux ont échoué
- Une journée entière, avec des contraintes différentes
- Les clients et les obstacles ont fait partie du test
- Pourquoi un sachet de bonbons peut poser problème
- Le logiciel qui coordonne six tâches distinctes
- Les erreurs alimentent l’apprentissage à deux rythmes
- Comment rendre ces tâches utiles commercialement ?
- Points clés
Le défi a débuté le 2 novembre 2026 à 10 heures et s’est achevé le 3 novembre. Organisé par Agibot, officiellement Zhiyuan Innovation (Shanghai) Technology Co., Ltd., il a attiré plus de 2 millions de spectateurs sur les plateformes en ligne. Les robots ont travaillé pendant le pic de fréquentation du déjeuner, la clientèle du soir, le service de nuit et le service du petit-déjeuner le lendemain matin.
Derrière le spectacle, ce test posait une question concrète : des robots pouvaient-ils assurer la continuité des différentes tâches d’un magasin alors que les clients, les commandes et les obstacles évoluaient autour d’eux ? Réussir à préparer un café ne constituait qu’une partie de l’évaluation. La rapidité de réaction, le respect d’un poste assigné et la capacité à reprendre le travail après un incident comptaient également.
Ren Guanghui, vice-président du centre de recherche en intelligence incarnée d’Agibot, a reconnu que les machines restaient en retrait par rapport aux employés expérimentés pour s’adapter aux changements, effectuer rapidement des gestes délicats et gérer les imprévus. Leurs prochains progrès dépendront de leur capacité à transformer les traces des tâches réussies ou ratées en meilleures règles de fonctionnement et en gestes plus efficaces.
Les tâches effectivement accomplies par les robots
Les six machines se sont réparti les tâches du magasin : accueil, manutention des marchandises, préparation du café, service de plats chauds, inspection des rayons et nettoyage des tables. Leur total cumulé regroupe des activités de difficulté et de durée très différentes.
- 683 accueils de clients ou interactions à la réception.
- 369 tâches de prélèvement et de livraison de marchandises.
- 147 préparations de café.
- 126 tâches de service, désignées comme le service du petit-déjeuner dans le bilan final et comme le service de plats chauds dans les résultats de l’évaluation.
- 277 tâches d’inspection et de réapprovisionnement des rayons.
- 128 tâches de nettoyage des tables.
L’accueil des clients représente environ 39,5 % des 1 730 tâches enregistrées. L’accueil et la manutention des marchandises totalisent ensemble 1 052 tâches, soit environ 60,8 %. Ces chiffres montrent qu’une grande partie de l’activité consignée consistait à répondre aux clients et à déplacer des produits, en plus des tâches plus spectaculaires de préparation de boissons et de service des plats.
Sur l’ensemble des six robots, la moyenne s’établit à environ 72 tâches accomplies par heure. Chaque catégorie demandait toutefois un travail différent : accueillir un client et préparer un café impliquaient des séquences, des équipements et des durées distincts. L’évaluation tenait aussi compte du temps de service, des retours des clients, du taux de réussite des tâches, de la rapidité de réaction et de la capacité à surmonter les problèmes.
Pourquoi quatre robots ont réussi et deux ont échoué
Ahao, le robot d’accueil, a obtenu le meilleur score de service client en prenant l’initiative d’aider les clients. Huobao, chargé du prélèvement et de la manutention des marchandises, répondait rapidement aux commandes et a continué à travailler malgré les pics de demande et les annulations.
Kashao, le robot barista, a réussi grâce à un processus de préparation régulier, et ses cafés américains servis chauds ont reçu des avis favorables. Dingjiang, chargé des plats chauds et également affecté à la caisse, a atteint le niveau requis en exécutant ses tâches avec régularité.
Juanwang, le robot chargé de l’inspection et du réapprovisionnement des rayons, n’a pas réussi à suivre le rythme du magasin. Son activité d’inspection et de réassort a été jugée insuffisamment proactive. Lengjie, le robot nettoyeur, a quitté son itinéraire désigné pendant le service de nuit et est sorti du magasin, ce qui a rendu nécessaire une révision de ses règles de fonctionnement.
Quatre réussites sur six correspondent à un taux de réussite d’environ 66,7 % pour les machines participantes. Agibot n’a publié ni seuil numérique de réussite, ni grille de notation complète, ni bilan exhaustif des interventions humaines. Les résultats communiqués donnent donc une image plus précise des performances par rôle que de la fiabilité globale du système : le robot d’accueil a bien assuré le service client, tandis que le nettoyeur devait être mieux contrôlé dans ses déplacements.
Une journée entière, avec des contraintes différentes
Le programme de 24 heures a soumis les robots à des demandes variables dans un même espace restreint. Le déjeuner et le petit-déjeuner imposaient de servir rapidement les clients. Le service du soir a amené un autre flux de clientèle, tandis que la nuit a mis à l’épreuve la capacité des machines à maintenir leurs tâches assignées lorsque le magasin était plus calme.
Le test s’est déroulé selon le calendrier suivant :
- 2 novembre 2026, à 10 heures : les six robots Genie G2 ont commencé à travailler dans la supérette de Xuhui.
- 2 novembre, déjeuner et soirée : l’évaluation a porté sur les périodes de forte activité, notamment le traitement des commandes, la manutention des marchandises et la préparation des plats.
- Dans la nuit du 2 au 3 novembre : les robots ont poursuivi leur service de nuit, durant lequel le robot nettoyeur a quitté son itinéraire.
- 3 novembre, service du petit-déjeuner et fin du test : cette dernière période de service a achevé l’évaluation de 24 heures, à l’issue de laquelle quatre robots ont obtenu des résultats satisfaisants.
Les machines ont été évaluées sur quatre périodes de service, et non sur une seule action minutée avec précision. Un retard dans la livraison d’une marchandise pouvait affecter une autre commande ; un robot occupant l’emplacement d’un rayon pouvait empêcher un autre d’y accéder. La continuité du travail exigeait donc de la coordination, mais aussi de la dextérité individuelle.
Les clients et les obstacles ont fait partie du test
Deux participants invités, Xiaoyang biubiu et Xiaoxiao Nathan, ont mis les robots face à des situations comparables à celles qu’un employé de magasin pourrait rencontrer. Ils leur ont demandé de distinguer un cola classique d’un cola sans sucre, ont déplacé des chewing-gums dans un rayon et ont bloqué des itinéraires avec une personne et un carton.
Pour la tâche sur le cola, le système devait associer une demande orale à l’identification visuelle du bon produit. L’exercice avec les chewing-gums vérifiait si la machine pouvait inspecter le contenu réel du rayon et remettre les articles à leur place. Les obstacles permettaient de tester sa capacité à s’arrêter et à trouver un autre chemin pour contourner des personnes ou des objets.
Pendant le test, les robots ont utilisé l’inspection visuelle pour repérer les marchandises mal rangées et les remettre à leur place. Des emplacements vides dans les rayons pouvaient déclencher un réapprovisionnement sans nouvelle consigne humaine. Les démonstrations de nettoyage comprenaient également la distinction entre un motif sur une surface et une tache ou un liquide renversé.
Ces tâches associaient perception et mouvement. Le robot devait d’abord reconnaître un produit, un obstacle ou une zone sale, puis choisir une action et l’exécuter. Une erreur d’identification pouvait conduire à livrer le mauvais produit, à nettoyer inutilement ou à bloquer le passage d’une autre machine.
Pourquoi un sachet de bonbons peut poser problème
Ren a décrit la supérette comme un environnement exigeant, car elle rassemble des produits variés, des objets à manipuler avec précaution, des clients qui se déplacent parmi les machines et plusieurs robots qui partagent un espace limité. Contrairement à un poste de prélèvement fixe, un magasin peut changer dès qu’un client déplace un article ou s’engage dans une allée.
Un sachet de Skittles suspendu à un crochet illustre bien la difficulté. Le robot doit identifier le produit, choisir un point de préhension et exercer une force suffisante pour le retirer sans que l’ouverture reste accrochée. La position et la prise doivent être maîtrisées simultanément.
Un morceau de gâteau moelleux pose un autre problème. Une pression trop faible risque de le faire glisser ; une pression trop forte peut l’écraser. Les emballages et les aliments qui se plient ou changent de forme sont plus difficiles à manipuler de manière constante que les objets rigides aux contours prévisibles.
Ren a indiqué que les tâches étaient relativement plus faciles lorsque les zones de travail étaient clairement définies, les objets standardisés et les résultats faciles à vérifier. Les objets souples, les contacts complexes entre les surfaces et les longues séquences de mouvements restaient des défis techniques. Dans le magasin, cela signifie qu’un robot peut exécuter régulièrement une tâche bien organisée tout en ayant encore besoin de progrès pour traiter une gamme de produits changeante au même rythme qu’un employé expérimenté.
Le logiciel qui coordonne six tâches distinctes
Agibot a équipé les six robots de plusieurs systèmes interconnectés. GO-3Preview, son modèle fondamental d’intelligence incarnée, leur a fourni des capacités pour effectuer diverses tâches physiques. L’intelligence incarnée désigne une IA qui fonctionne par l’intermédiaire d’une machine physique capable d’observer son environnement et d’agir sur celui-ci.
GenieEvolver, le système de l’entreprise destiné à poursuivre l’entraînement, combinait l’apprentissage sur des robots réels avec la simulation et des modèles du monde. Un modèle du monde est une représentation informatique qui sert à anticiper la réaction des objets et de l’environnement à une action. Ces méthodes d’entraînement visaient à améliorer l’exécution des mouvements.
GenieMaster organisait les tâches entre les robots et renvoyait les résultats d’exécution au processus d’apprentissage. Son protocole d’exécution incarnée, ou EEP, reliait les décisions, les actions physiques et les retours sur ce qui s’était passé.
Dans le contexte du magasin, le logiciel d’organisation devait savoir quel robot était capable d’effectuer une tâche et dans quelles conditions. Le système de mouvement devait ensuite exécuter l’action à partir des observations du moment. Les retours permettaient à l’organisateur de décider de la suite, notamment lorsqu’une action devait être corrigée.
Le partage de l’espace rendait cette coordination indispensable. Si un robot de réapprovisionnement occupait un emplacement nécessaire à une commande, le système devait gérer l’accès ou modifier l’ordre des tâches. Agibot a cité les conflits de position entre robots et les retards de mise à jour du statut des commandes parmi les problèmes pouvant être résolus grâce à de meilleures règles d’organisation des tâches.
Les erreurs alimentent l’apprentissage à deux rythmes
Agibot appelle PhysicalRSI son processus d’exploitation des traces des tâches réussies et ratées, un sigle qui signifie « amélioration récursive de soi dans le monde physique ». Le principe consiste à examiner le déroulement de tâches réelles, à apporter des changements et à s’appuyer sur les performances ultérieures pour guider les améliorations suivantes.
GenieMaster, selon l’entreprise, recueillait les séquences de tâches réussies et infructueuses, stockait les expériences utiles dans une mémoire à long terme et transformait les ajustements efficaces en données d’entraînement. Réutiliser une règle de fonctionnement mémorisée et entraîner un nouveau geste nécessitent des efforts différents.
Ren a indiqué que les enseignements sur les procédures et la planification des tâches pouvaient être examinés le jour même et appliqués dès le lendemain. La mise à jour des politiques de mouvement exigeait, elle, de recueillir des données, d’en vérifier la qualité, d’entraîner le modèle et de le valider. Une politique de mouvement est le système qui sélectionne les actions physiques en fonction de ce que le robot observe.
Selon Ren, les données utiles issues de la diffusion en direct devaient commencer à être intégrées aux mises à jour ultérieures des politiques de mouvement au bout d’une à deux semaines. Le test devait donc donner lieu à deux périodes de suivi concrètes : des modifications rapides des règles de travail, puis des changements plus lents aux modèles qui contrôlent les mouvements.
La sortie du robot nettoyeur hors de son itinéraire et la lenteur de réaction du robot de réapprovisionnement révélaient également deux types de problèmes différents. Le premier exigeait de mieux veiller au respect de la zone de travail assignée ; le second nécessitait une meilleure gestion du moment d’intervention et davantage d’initiative pour maintenir les rayons approvisionnés. Agibot n’a pas communiqué de date pour une nouvelle évaluation publique des deux machines.
Comment rendre ces tâches utiles commercialement ?
Agibot a présenté le test en magasin comme la première application de ses nouvelles capacités intégrées d’IA incarnée à des activités commerciales précises. L’entreprise avait lancé sa série de présentations technologiques AI WAVE le 22 octobre, en abordant les données, la simulation, les modèles, le matériel robotique et les systèmes d’exploitation avant de réunir ces éléments dans le magasin.
Cette offensive commerciale est intervenue alors que le chiffre d’affaires déclaré pour le premier semestre 2026 approchait les 2 milliards de yuans et que la production cumulée de robots d’IA généralistes atteignait 20 000 unités. L’évaluation dans la supérette visait à déterminer ce que ces machines pouvaient fournir dans le cadre d’un service quotidien.
Yao Maoqing, cofondateur d’Agibot, coprésident et président de sa division dédiée à l’intelligence incarnée, a déclaré que le travail productif des robots devait répondre à des critères d’ingénierie mesurables, reproductibles et durables. Parmi les indicateurs cités figuraient le taux de réussite, le temps nécessaire pour accomplir une tâche et le temps moyen entre les pannes, couramment désigné par le sigle MTBF.
Le MTBF correspond à la durée moyenne de fonctionnement entre deux pannes. Pour un responsable de magasin, il répond à une préoccupation concrète : combien de temps une machine peut-elle travailler avant qu’un problème n’interrompe le service ? La durée d’exécution des tâches compte pour une raison similaire. Les clients qui attendent leur petit-déjeuner ont besoin d’être servis rapidement, même si le robot finit par préparer correctement leur commande.
L’équipe d’Agibot a défini quatre résultats qu’elle souhaite suivre : augmenter le volume de tâches conformes aux exigences tout en réduisant le temps perdu en nouvelles tentatives ou en reprises par des humains ; réduire la collecte de données et les ajustements nécessaires lorsque les produits, les aménagements ou les magasins changent ; obtenir des progrès confirmés par des évaluations indépendantes sans perdre les compétences déjà acquises ; et réduire les coûts d’exploitation à mesure que l’expérience s’accumule au fil des services et des variations de fréquentation.
Le test de Shanghai a fourni des exemples de service utile comme de travail restant à accomplir. Quatre robots ont atteint les objectifs de leur poste, tandis que deux ont révélé des faiblesses dans le maintien de leur rôle et le contrôle de leurs déplacements. La prochaine étape technique de l’entreprise consiste à appliquer ces enseignements sur de plus longues périodes et dans des magasins en constante évolution, en s’appuyant sur les indicateurs qu’elle a définis.
Points clés
- Six robots Agibot Genie G2 ont participé à un test de 24 heures dans une supérette du district de Xuhui, à Shanghai, qui s’est achevé le 3 novembre 2026.
- Les robots ont enregistré 1 730 tâches accomplies, dont 683 interactions avec des clients, 369 tâches de manutention de marchandises et 147 préparations de café.
- Quatre robots ont réussi. Le robot chargé de l’inspection des rayons n’a pas suivi le rythme du magasin, tandis que le nettoyeur a quitté son itinéraire assigné pendant le service de nuit.
- Les tests comprenaient la distinction entre différentes variétés de cola, la remise en ordre d’un rayon et le contournement de personnes et de cartons.
- Agibot a indiqué que les modifications des procédures de travail pouvaient être appliquées dès le lendemain, tandis que les mises à jour des modèles de mouvement fondées sur les données du test devraient prendre une à deux semaines.
- Les objectifs commerciaux annoncés par l’entreprise comprennent l’amélioration des taux de réussite, la réduction des interruptions, un déploiement facilité dans de nouveaux magasins et la baisse des coûts d’exploitation.