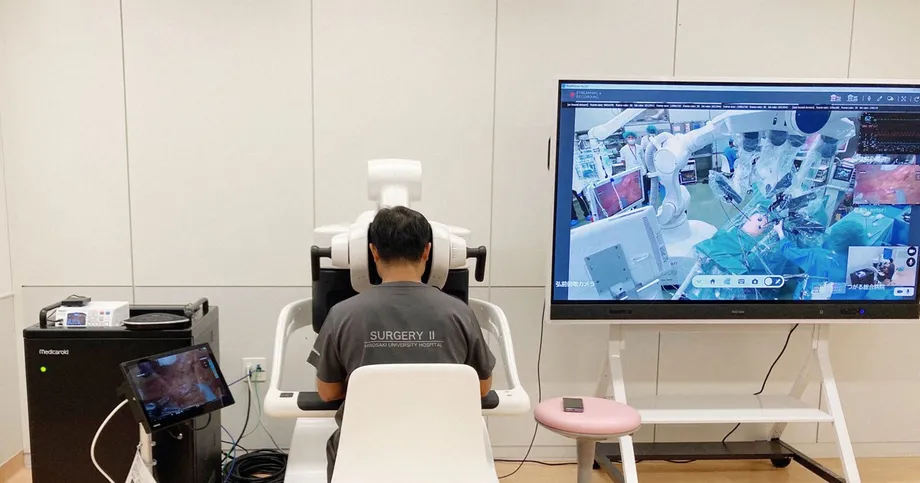
Deux hôpitaux se partagent le contrôle d’un robot chirurgical
Cinq patients atteints d’un cancer colorectal ont été opérés avec la participation de médecins de deux hôpitaux situés à une trentaine de kilomètres l’un de l’autre, dans la préfecture d’Aomori. L’université de Hirosaki et la Société japonaise de chirurgie décrivent ces interventions comme la première utilisation clinique au Japon d’une assistance robotique à distance en chirurgie. L’étude a débuté en août et relie l’hôpital universitaire de Hirosaki à l’hôpital général de Tsugaru, à Goshogawara.
Sommaire
- Deux hôpitaux se partagent le contrôle d’un robot chirurgical
- Ce qui s’est passé entre août et octobre
- Comment fonctionne l’assistance à distance au bloc opératoire
- Des recherches antérieures ont testé une liaison sur 150 kilomètres
- Pourquoi une connexion rapide doit aussi fournir une image nette
- Cinq ans de tests du hinotori ont examiné les délais et la congestion
- Que se passe-t-il en cas de panne de la connexion ?
- Les médecins locaux restent indispensables
- L’objectif est de se faire soigner plus près de chez soi
- À retenir
Un chirurgien présent au bloc opératoire contrôlait un robot chirurgical hinotori, conçu par Medicaroid Corp., basée à Kobe, tandis qu’un chirurgien superviseur de l’autre hôpital contribuait à l’intervention en pilotant à distance la même machine. Les médecins ont travaillé ensemble pour retirer les tumeurs. L’université et la société ont indiqué que les cinq opérations s’étaient déroulées sans incident.
L’objectif immédiat est de mettre des compétences spécialisées à la disposition des hôpitaux où il est plus difficile de trouver des chirurgiens expérimentés. D’autres opérations sont prévues d’ici à mars afin d’évaluer la sécurité de cette pratique, avant que les organisateurs ne demandent l’autorisation réglementaire des équipements nécessaires et leur prise en charge par le système national d’assurance maladie japonais.
Masaki Mori, professeur à l’université Tokai et président du comité de la Société japonaise de chirurgie chargé de promouvoir la chirurgie à distance, a expliqué l’objectif lors d’une conférence de presse à l’université de Hirosaki.
« Notre objectif prioritaire est de supprimer les disparités régionales en matière de soins chirurgicaux »,
a déclaré Mori. La société espère que la chirurgie robotique à distance sera utilisée en pratique d’ici environ deux ans. Il s’agit d’un objectif, tandis que les prochaines étapes consistent à poursuivre l’évaluation clinique, à obtenir l’autorisation des équipements et à organiser leur prise en charge par l’assurance maladie. Les interventions menées à Aomori font entrer cette technologie dans les soins aux patients, après de précédentes recherches japonaises consacrées au pilotage des robots, aux retards de communication et au rétablissement après une panne de réseau.
Ce qui s’est passé entre août et octobre
L’université de Hirosaki et la Société japonaise de chirurgie ont annoncé le début de l’utilisation clinique le 8 octobre, avant de présenter les détails lors d’une conférence de presse le 14 octobre. Des articles publiés le 15 octobre 2026 indiquaient que les hôpitaux participants étaient distants d’environ 30 kilomètres.
La chronologie montre que l’annonce est intervenue après les opérations, et ne marquait pas le lancement d’un essai à venir :
- Août : La première opération a eu lieu et l’étude clinique a débuté.
- 8 octobre : L’université de Hirosaki et la Société japonaise de chirurgie ont annoncé le lancement de la première application clinique au Japon de l’assistance robotique à distance en chirurgie.
- 14 octobre : Les organisateurs ont présenté les détails et indiqué que cinq patients avaient été opérés sans incident.
- D’ici à mars : D’autres opérations sont prévues pour évaluer la sécurité avant le dépôt des demandes d’autorisation des équipements et de prise en charge par l’assurance maladie nationale.
La description de l’étude indique que les patients ciblés sont atteints de cancers du tube digestif. Les cinq opérations réalisées concernaient des cancers colorectaux, c’est-à-dire du côlon ou du rectum. L’annonce publique ne fournissait pas de données détaillées sur les complications, les délais de rétablissement ou les résultats oncologiques à plus long terme.
Comment fonctionne l’assistance à distance au bloc opératoire
Le robot hinotori relie les commandes du chirurgien aux instruments utilisés pendant l’opération. Dans cette étude, une liaison de communication entre les hôpitaux permettait à un médecin situé dans l’autre établissement de piloter le robot tout en assistant le chirurgien auprès du patient.
Ce dispositif associe des soins de proximité à l’expertise d’un spécialiste à distance. Un médecin reste présent au bloc opératoire, tandis que le participant distant peut intervenir par l’intermédiaire du robot, au lieu de se limiter à des consignes orales. Les deux médecins participent à la même intervention.
Le personnel présent sur place réalise également les tâches physiques que les robots chirurgicaux actuels ne peuvent pas effectuer seuls. Une revue universitaire distincte consacrée à la validation du hinotori relève que le changement d’instruments, le nettoyage de l’objectif de la caméra et l’aspiration nécessitent toujours la présence de personnes auprès du patient. L’assistance à distance dépend donc de l’équipe au bloc, autant que du chirurgien distant et du système de communication.
Des recherches antérieures ont testé une liaison sur 150 kilomètres
Des chercheurs travaillant avec l’université de Hirosaki ont auparavant étudié le pilotage d’un robot à distance entre l’hôpital universitaire de Hirosaki et l’hôpital général de Mutsu, distants de 150 kilomètres. Leur étude sur un réseau commercial, soutenue par l’Agence japonaise pour la recherche et le développement médicaux, a examiné si des liaisons classiques en fibre optique commerciale pouvaient assurer un pilotage à distance fiable.
Cette expérience sur le terrain utilisait un robot en cours de développement par Riverfield Inc. Douze chirurgiens ont effectué des exercices de manipulation : six avaient une expérience de la chirurgie robotique et six avaient une expérience de la chirurgie générale, mais aucune de la chirurgie robotique. Ils ont déplacé des tiges entre des trous numérotés et utilisé deux instruments pour saisir et tirer une ficelle marquée.
La liaison de cette étude couvrait une distance cinq fois supérieure à celle séparant les hôpitaux de l’étude actuelle : 150 kilomètres, contre environ 30 kilomètres. Elle portait sur des tâches contrôlées, et non sur des interventions sur des patients, ce qui a permis aux chercheurs de mesurer les performances dans plusieurs conditions de réseau.
Les auteurs ont conclu que le réseau de communication commercial testé pouvait prendre en charge la technologie de chirurgie à distance. Ils ont également précisé les limites de l’expérience : elle mesurait le délai des signaux vidéo, et non celui des signaux de commande ; le groupe de chirurgiens était restreint ; et l’ordre fixe des tests réseau pouvait influer sur les performances à mesure que les participants s’exerçaient.
Pourquoi une connexion rapide doit aussi fournir une image nette
L’expérience entre Hirosaki et Mutsu a mesuré un aller-retour moyen de 4 millisecondes sur des lignes à bande passante garantie, et de 10 millisecondes sur une connexion dont le débit dépendait des conditions du réseau. Une milliseconde équivaut à un millième de seconde. Le temps aller-retour mesure la durée nécessaire à un signal pour atteindre sa destination puis revenir.
Les chirurgiens doivent également voir ce que font les instruments. Les chercheurs ont mesuré le délai entre la capture d’une image par la caméra et son affichage sur l’écran du chirurgien, appelé temps « glass-to-glass ». Il était en moyenne de 92 millisecondes sur les lignes garanties et de 95 millisecondes sur l’autre connexion.
Le traitement par la caméra, la compression vidéo, la transmission, la décompression et le temps de réponse de l’écran contribuent tous à ce délai. Le traitement par les équipements représentait une part bien plus importante du délai d’affichage mesuré que le trajet sur le réseau lui-même.
Une connexion garantie à 5 mégabits par seconde a subi des pertes de paquets et une baisse de la qualité d’image. Les paquets sont de petits fragments d’informations numériques ; la perte de certains d’entre eux peut supprimer des détails de l’image. Les auteurs ont recommandé un débit d’au moins 10 mégabits par seconde pour le système testé. Le nombre d’erreurs lors des tâches ne présentait pas de différence statistiquement significative entre les conditions de réseau, mais certains chirurgiens ont eu du mal à distinguer les images sur la connexion à 5 mégabits.
Cette recommandation concerne un robot et un système vidéo particuliers. Un hôpital qui envisage l’assistance à distance doit disposer d’une capacité suffisante pour ses propres équipements, ainsi que d’une transmission stable des images et des commandes de pilotage.
Cinq ans de tests du hinotori ont examiné les délais et la congestion
L’université de Kobe, Medicaroid et NTT DOCOMO ont mené plus de 30 évaluations de sessions à distance entre 2020 et 2025. Takuto Hara et ses collègues ont rassemblé leurs résultats dans une revue de validation du hinotori, consacrée aux performances de communication, à la sécurité du robot, à la coordination du personnel et aux exigences légales.
La revue décrit des tests techniques et opérationnels du hinotori, distincts des cinq opérations pour cancer réalisées à Aomori. Dans des conditions optimisées, un réseau 5G autonome utilisant des fréquences Sub6 a atteint un délai aller-retour d’environ 100 millisecondes pendant la transmission vidéo. La 5G autonome utilise un cœur de réseau 5G dédié, tandis que Sub6 désigne les fréquences inférieures à 6 gigahertz.
La congestion du réseau constituait un autre test majeur. Sans mécanismes de qualité de service, un trafic concurrent de 200 mégabits par seconde entraînait des pertes de paquets et une dégradation de la vidéo. Avec ces mécanismes activés, la transmission restait stable même lorsque le trafic concurrent dépassait 1 gigabit par seconde, soit 1 000 mégabits par seconde.
La qualité de service consiste à donner la priorité aux données importantes, en l’occurrence les images chirurgicales et les commandes du robot. Ces tests montrent pourquoi le débit annoncé d’un réseau ne représente qu’une partie du travail technique : la liaison utilisée pour la chirurgie doit rester opérationnelle même lorsque d’autres utilisateurs transmettent des données.
Les chirurgiens ont pu réaliser les tâches testées avec des délais allant jusqu’à 180 millisecondes, mais la précision des mouvements fins commençait à diminuer au-delà de 120 millisecondes. La revue indique que les directives japonaises de 2022 sur la chirurgie à distance fixent un délai de latence de bout en bout maximal de 100 millisecondes, ainsi que des exigences en matière de connexions sécurisées et de solutions de secours.
Que se passe-t-il en cas de panne de la connexion ?
La validation du hinotori comprenait des déconnexions simulées au niveau des routeurs et des équipements 5G. Le robot passait en mode de veille sécurisée, arrêtant les mouvements des instruments sans mouvement involontaire. Dans de nombreux scénarios de test, le rétablissement de la connexion permettait de reprendre le contrôle sans redémarrer le système.
Des liaisons de secours ont été testées par l’intermédiaire d’un réseau privé virtuel, ou VPN, qui fournit une connexion protégée entre plusieurs sites. Lors des pannes simulées, le VPN se reconnectait en 5 à 11 secondes. Le dispositif de sécurité prévoyait également la présence d’un opérateur local capable de reprendre le contrôle depuis un second cockpit, la console servant à piloter le robot.
Chaque seconde compte pendant une opération. L’arrêt du robot et la présence d’une équipe compétente auprès du patient sont donc des éléments essentiels du dispositif. La revue décrit la sécurité comme reposant sur une combinaison de mise en veille automatique, de connexions de secours, de surveillance des équipements et de personnel en mesure d’intervenir.
Les essais de validation utilisaient une architecture réseau fermée afin d’isoler les vidéos chirurgicales, les commandes et les autres données de l’Internet public. Des outils de surveillance contrôlaient les équipements réseau pour détecter des problèmes comme des pertes soudaines de paquets ou des retards dans les images vidéo. Ces dispositifs faisaient partie du programme de validation ; l’annonce d’Aomori décrivait plus simplement la liaison de communication utilisée pour les interventions cliniques.
Les médecins locaux restent indispensables
Hara et ses collègues citent l’article 20 de la loi japonaise sur les médecins, qui impose la présence d’un médecin auprès du patient. Leur revue décrit l’assistance à distance sous supervision, un chirurgien distant apportant son soutien à une équipe locale, comme un modèle transitoire autorisé par la loi.
L’étude d’Aomori suit ce principe : un chirurgien auprès du patient opère avec l’aide d’un médecin de l’autre hôpital. Ce travail clinique peut contribuer à évaluer le fonctionnement de cette collaboration lors de véritables opérations pour cancer, tandis que les organisateurs entreprennent les démarches nécessaires à un déploiement plus large.
La revue souligne également l’importance des échanges entre les personnes. Un chirurgien distant s’appuie sur l’audio et la vidéo pour se coordonner avec le personnel, voir le champ opératoire et suivre les changements pendant l’intervention. Des rôles clairement définis et des procédures d’urgence contribuent à rendre le système utilisable, au même titre que la fiabilité des commandes du robot.
Lors de l’expérience antérieure avec le robot de Riverfield, les chirurgiens expérimentés en chirurgie robotique ont accompli plus rapidement la tâche nécessitant les deux mains et déplacé moins les instruments que ceux qui n’avaient pas cette expérience. La technologie peut transmettre les gestes d’un spécialiste par un réseau, mais la formation et l’habitude continuent de déterminer la qualité de leur exécution.
L’objectif est de se faire soigner plus près de chez soi
L’université de Hirosaki et la Société japonaise de chirurgie souhaitent que l’assistance à distance réduise le coût et les contraintes des déplacements pour se faire opérer. Elles s’inquiètent à la fois du manque de chirurgiens et de la répartition inégale des spécialistes, qui peut limiter l’accès des hôpitaux régionaux à des compétences chirurgicales avancées.
Un hôpital en mesure de recevoir une assistance à distance pourrait bénéficier de l’expérience d’un chirurgien chevronné exerçant ailleurs, tout en soignant le patient sur place. La revue consacrée au hinotori présente aussi le mentorat à distance comme un moyen d’aider les chirurgiens moins expérimentés à travailler de manière plus sûre et plus efficace lors des sessions de validation. Cette approche pourrait donc servir à la formation, en plus d’être utilisée pour certaines opérations.
Les contraintes pratiques restent importantes. Les hôpitaux ont besoin du robot, d’une capacité de communication adaptée, de connexions sécurisées, de solutions de secours et de personnel médical et technique formé. L’étude antérieure sur le réseau commercial souligne la nécessité de trouver un équilibre entre fiabilité des communications et coût, les services les plus robustes étant généralement plus chers.
Les opérations prévues d’ici à mars constituent la prochaine étape annoncée. L’autorisation des équipements et leur prise en charge par l’assurance maladie nationale contribueront ensuite à déterminer comment le service pourra être proposé et financé au-delà de l’étude. L’ambition de Mori, qui espère une utilisation pratique d’ici environ deux ans, fixe un objectif au projet. À ce stade, cinq opérations pour cancer ont été menées à bien avec la participation d’équipes chirurgicales de deux hôpitaux d’Aomori.
À retenir
- Cinq patients atteints d’un cancer colorectal ont bénéficié d’une chirurgie robotique assistée à distance dans deux hôpitaux d’Aomori distants d’environ 30 kilomètres.
- L’université de Hirosaki et la Société japonaise de chirurgie présentent cette étude comme la première application clinique de cette approche au Japon.
- Un chirurgien local et un chirurgien superviseur à distance ont travaillé avec le robot hinotori de Medicaroid.
- D’autres opérations sont prévues d’ici à mars, avant les demandes d’autorisation des équipements et de prise en charge par l’assurance maladie nationale.
- Des recherches antérieures ont évalué les retards d’image, la congestion du réseau, les connexions de secours et l’arrêt sécurisé du robot lors de pannes simulées.
- La société espère une utilisation pratique d’ici environ deux ans, avec pour objectif de réduire les inégalités régionales en matière de soins chirurgicaux.